Soldadura robotizada
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar ↗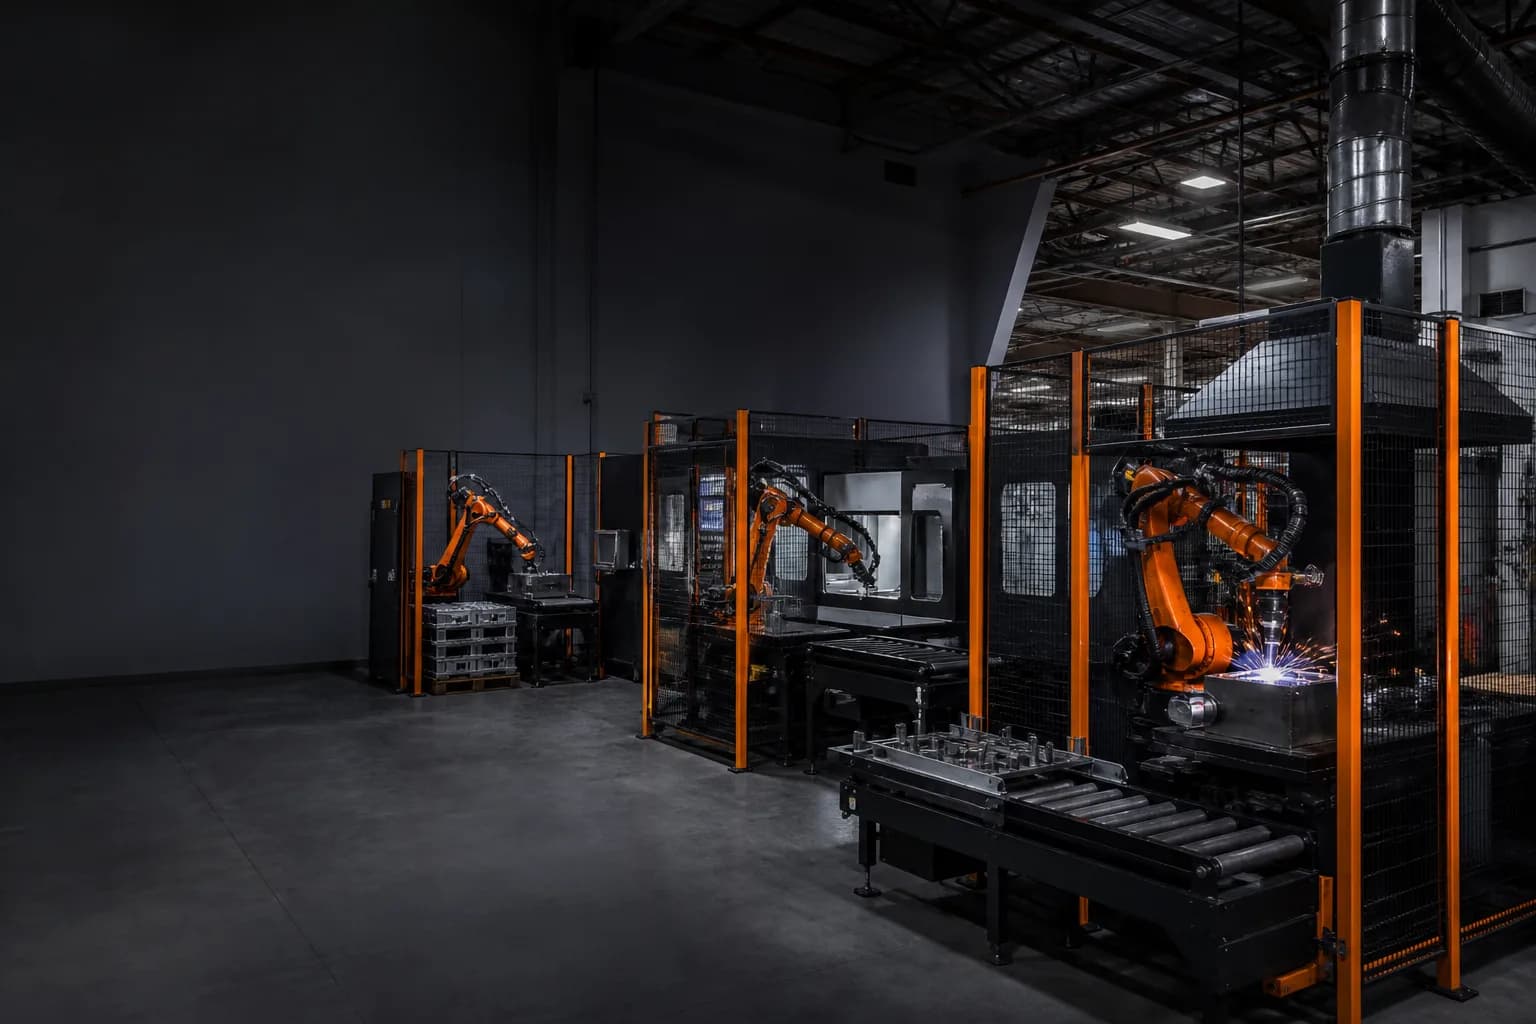
Comenzar con el cuello de botella de producción, luego configurar el robot, las herramientas, los controles, la seguridad y la validación necesarios para cambiarlo.
Los proyectos de automatización tienen bajo rendimiento cuando el equipo se selecciona sin un objetivo medible de tiempo de actividad, rendimiento, calidad o asignación de mano de obra.
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar ↗Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar ↗Definir lógica de selección, colocación, orientación, entrada/salida y buffer antes de seleccionar el robot.
Revisar ↗Coordinar herramientas, conformidad, detección de fuerza/par, visión, dispositivos y verificación en torno al proceso de ensamblaje.
Revisar ↗Revisar la masa total en movimiento, centro de gravedad, momento, alcance, rendimiento y puntos de transferencia.
Revisar ↗Coincidir velocidad, variación de producto, detección, agarre y manejo de rechazos con un concepto de celda alcanzable.
Revisar ↗Trate la visión como una entrada de proceso calibrada: la presentación de la pieza, la iluminación, la tolerancia, los marcos de coordenadas y la recuperación son importantes.
Revisar ↗Describe la operación actual, la pieza y el objetivo. Mapearemos las decisiones de la célula que afecten la viabilidad y la inversión.