robot systems

Sistemas Industriales de Robots

Comparar plataformas de robots y equipos adyacentes por carga útil, alcance, proceso, interfaces y la celda completa que necesita operar.

DECISIÓN DEL COMPRADOR

Por qué este proyecto necesita un alcance completo

Comprar primero el brazo puede dejar sin resolver la responsabilidad del mando, EOAT, fijación, seguridad e integración.

Resultados empresariales y de producción

  • Lista corta de plataformas por ajuste a la aplicación utilizable
  • Compara las implicaciones del sistema completo antes de la compra
  • Disponibilidad de solicitudes en función de un destino y alcance definidos

Lo que puede ofrecer la reseña

  • Revisión verificada de especificaciones
  • Opciones de alcance del sistema compatibles
  • Presupuesto comercial tras confirmación de la solicitud

Qué cambios coste y plazo de entrega

  • Modelo de robot y ruta de controlador
  • Herramientas, equipos de proceso y protección
  • Puesta en servicio, entrenamiento y lugar de entrega

Información que inicia la revisión

  • Masa en movimiento parcial y total
  • Alcance, procesa y cicla el objetivo
  • Interfaces de sitio y destino
Plataformas de robots industriales preparadas para revisión de solicitudes
RESEÑA DE PLATAFORMALa clase de carga útil cambia la celda completa

Alcance, montaje, enrutamiento de cables y equipos periféricos escalan con la aplicación.

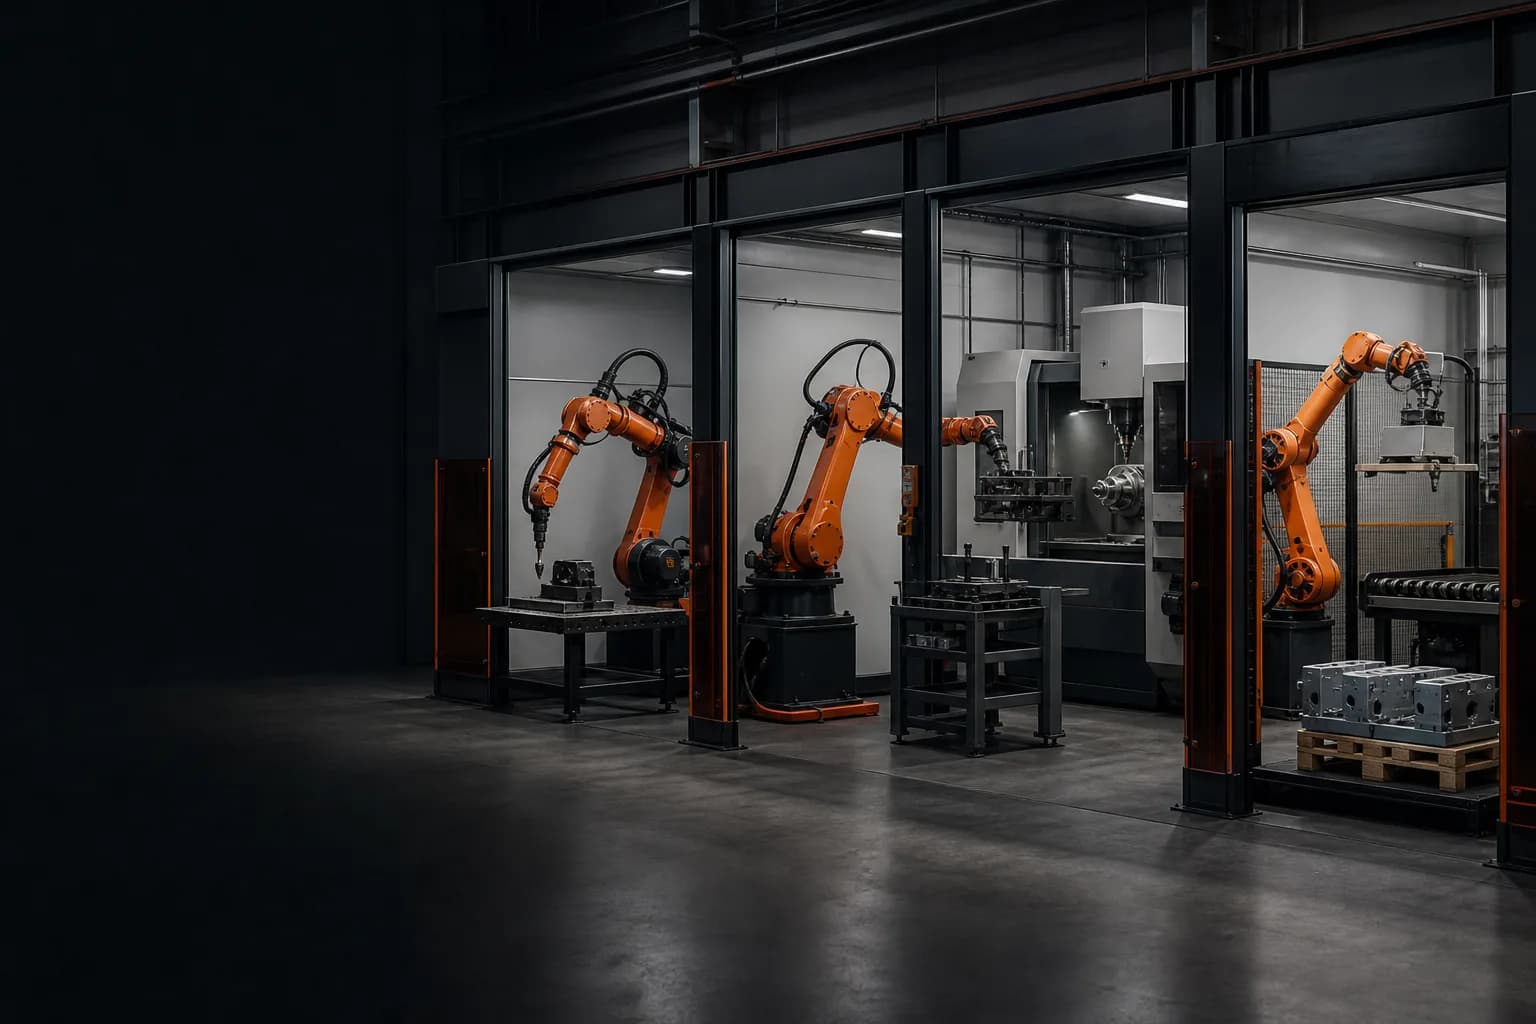
Célula robot completa en puesta en marcha
CONTEXTO DEL SISTEMAUn modelo es solo una decisión

Herramientas, controles y validación convierten un robot en un equipo de producción utilizable.

Plataforma de robot de soldadura Yaskawa AR1440 representative configuration
Configuración representativa

Plataforma de robot de soldadura Yaskawa AR1440

Una plataforma representativa de robot de soldadura por arco para la configuración de celdas lideradas por pieza.

Revisar configuración ↗
Plataforma de robot de soldadura Yaskawa AR2010 representative configuration
Configuración representativa

Plataforma de robot de soldadura Yaskawa AR2010

Una plataforma representativa de soldadura evaluada donde el alcance, el acceso y la ruta de la antorcha determinan la selección.

Revisar configuración ↗
Plataforma de manipulación Yaskawa GP12 representative configuration
Configuración representativa

Plataforma de manipulación Yaskawa GP12

Una plataforma representativa de manipulación para estudios de manutención, carga, ensamblaje y transferencia.

Revisar configuración ↗
Plataforma de manipulación Yaskawa GP25 representative configuration
Configuración representativa

Plataforma de manipulación Yaskawa GP25

A representative handling platform for larger tooling or workpiece requirements, subject to verified selection.

Revisar configuración ↗
Plataforma de manipulación pesada Yaskawa GP180 representative configuration
Configuración representativa

Plataforma de manipulación pesada Yaskawa GP180

Una plataforma representativa de manipulación pesada para aplicaciones donde se debe revisar la masa en movimiento completa y el momento.

Revisar configuración ↗
Plataforma de Controlador YRC1000 representative configuration
Configuración representativa

Plataforma de Controlador YRC1000

Una opción de controlador representativo; las interfaces finales de compatibilidad, fieldbus y seguridad siguen al robot y la celda seleccionados.

Revisar configuración ↗
Plataforma de Controlador YRC1000micro representative configuration
Configuración representativa

Plataforma de Controlador YRC1000micro

Una opción representativa de controlador compacto revisada con el robot seleccionado, las interfaces y las restricciones de instalación.

Revisar configuración ↗
Paquete de fuente de alimentación KELDA para soldadura representative configuration
Configuración representativa

Paquete de fuente de alimentación KELDA para soldadura

Un paquete configurable de fuente de energía para soldadura seleccionado por proceso, material, junta, soplete e interfaz robótica.

Revisar configuración ↗
Posicionador KBR-Z500 representative configuration
Configuración representativa

Posicionador KBR-Z500

Un modelo de posicionador representativo considerado tras la revisión de masa, inercia, acceso y sujeción de la pieza.

Revisar configuración ↗
Posicionador KBR-Z500C representative configuration
Configuración representativa

Posicionador KBR-Z500C

A representative positioning configuration; verified interfaces and capacity are confirmed from current project documentation.

Revisar configuración ↗
Soporte de soldadura personalizado representative configuration
Configuración representativa

Soporte de soldadura personalizado

Un concepto de dispositivo de fijación desarrollado a partir de planos, referencias, sujeción, acceso de soldadura, distorsión y cambio de modelo.

Revisar configuración ↗
EOAT personalizado y base de robot representative configuration
Configuración representativa

EOAT personalizado y base de robot

Un paquete representativo de componentes personalizados para agarradores, interfaces adaptadoras, bases, soportes y estructuras soldadas.

Revisar configuración ↗
DECISIÓN DEL PRÓXIMO PROYECTO

Encuentra la ruta industrial de robots que encaje en la célula completa.

Comparte la aplicación, la carga y el envolvente de trabajo para recibir una revisión enfocada de la plataforma y el alcance del sistema.

Solicita una lista corta del sistema ↗Haz una pregunta técnica →
Solicitar una cotizaciónWhatsApp