Personalización integral del robot
Configura el cuerpo del robot, el controlador, el EOAT, el paquete de procesos, la seguridad y los periféricos alrededor de la aplicación.
Revisar ↗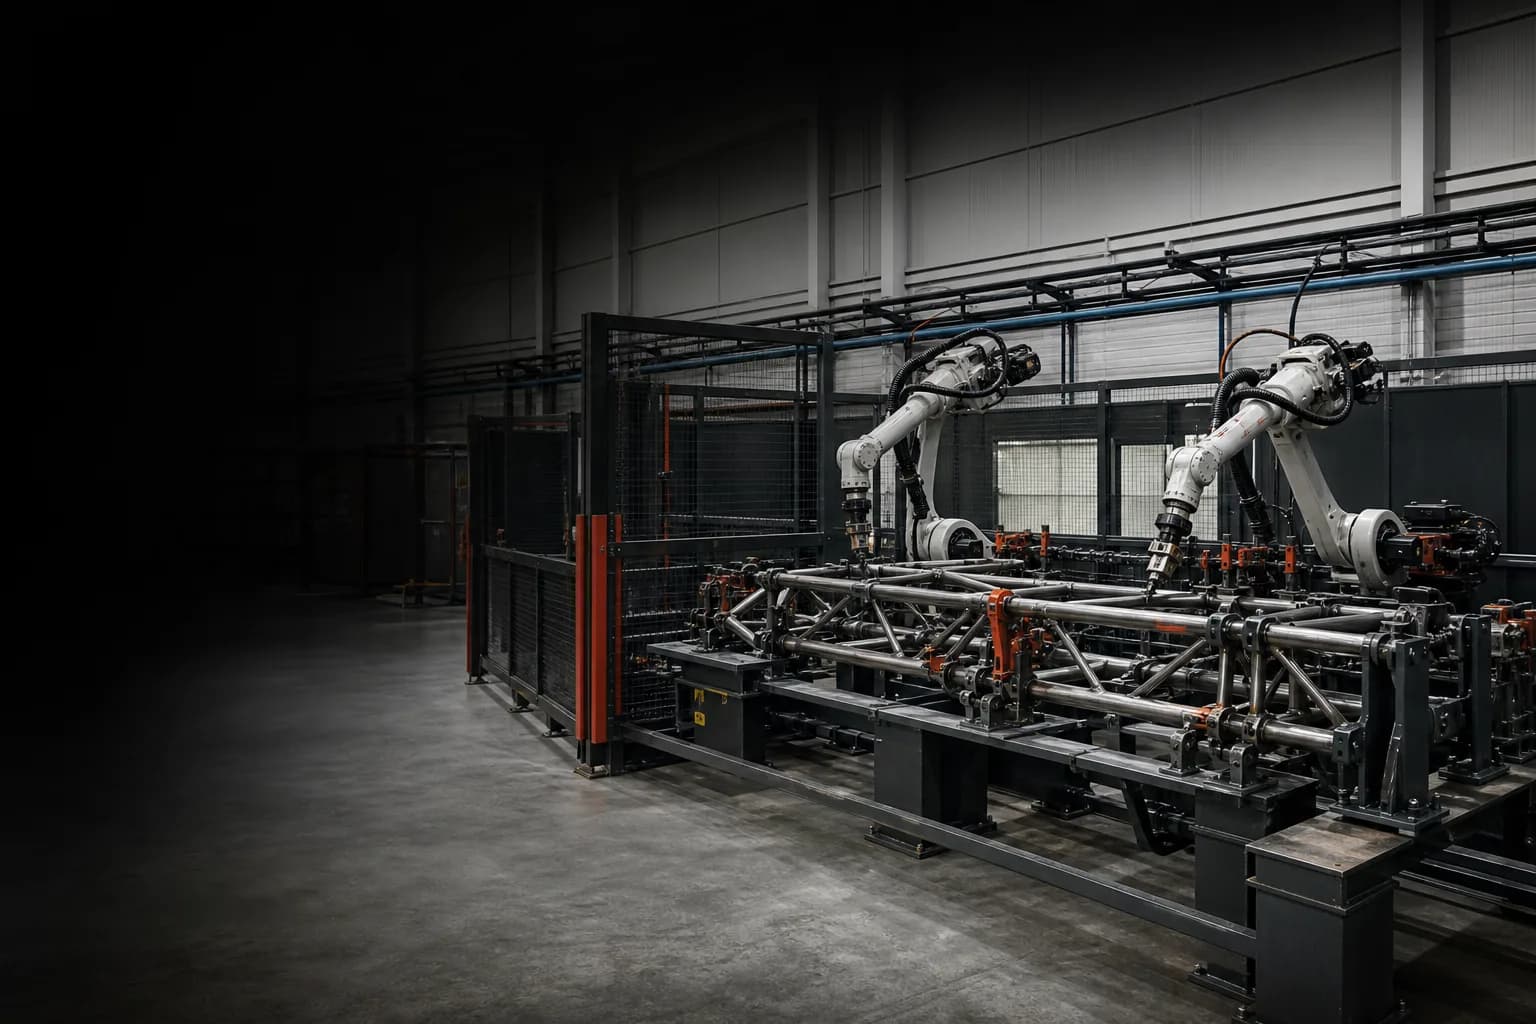
Busca un sistema completo de robots industriales, desarrolla una plataforma OEM o presupuesta un componente personalizado de tu pieza de trabajo, proceso y objetivo de producción.
Explore robots de soldadura, posicionadores, sistemas de movimiento y periféricos. Consulte modelos, especificaciones y opciones de cotización en cada producto.

Plataforma de soldadura por arco de seis ejes para celdas definidas por la antorcha, el acceso a la junta y el utillaje.

Gire e incline el utillaje para presentar las juntas al robot. Compare modelos según carga y geometría de la pieza.

Desplace el robot entre zonas de trabajo con un carril seleccionado según recorrido, carga móvil y entorno del taller.

Explore configuraciones elevadas para grandes zonas de trabajo, coordinando disposición de ejes, herramientas y acceso de mantenimiento.

Compare funciones de limpieza, corte de hilo y pulverización, junto con conexiones neumáticas y de control del robot.

Planifique la extracción de humos en varios puntos según captación, conductos, filtración y acceso de mantenimiento.
No necesita llegar con un número de modelo. Elija la opción de compra más cercana y nosotros recopilaremos los datos de ingeniería correctos.
El producto es solo una parte de la decisión. La configuración, interfaces, equipo de proceso y responsabilidad de entrega deciden si el resultado es usable.
Configura el cuerpo del robot, el controlador, el EOAT, el paquete de procesos, la seguridad y los periféricos alrededor de la aplicación.
Revisar ↗Desarrollar alcance de marca, color, placa de identificación, documentación y empaquetado a través de una revisión de ingeniería y comercial.
Revisar ↗Compara rutas viables de robots y equipos de proceso sin asumir que una marca se adapta a cada célula.
Revisar ↗Obtener o fabricar EOAT, accesorios, bases, soportes y ensamblajes a partir de dibujos o datos de aplicación.
Revisar ↗Robot coordinado, fuente de energía, antorcha, alimentador, accesorio, posicionador, detección y seguridad como un solo paquete.
Revisar ↗Definir interfaces, responsabilidades de socios, puntos de validación y alcance de entrega para una transferencia de proyecto viable.
Revisar ↗Según la revisión técnica y comercial, un proyecto puede reconfigurar el cuerpo del robot, controlador, herramientas, paquete de procesos, visión, seguridad, periféricos y presentación OEM.
Revisar las capas de configuración ↗Cada aplicación tiene diferentes requisitos de carga útil, acceso, ciclo, herramientas, detección, seguridad y validación.
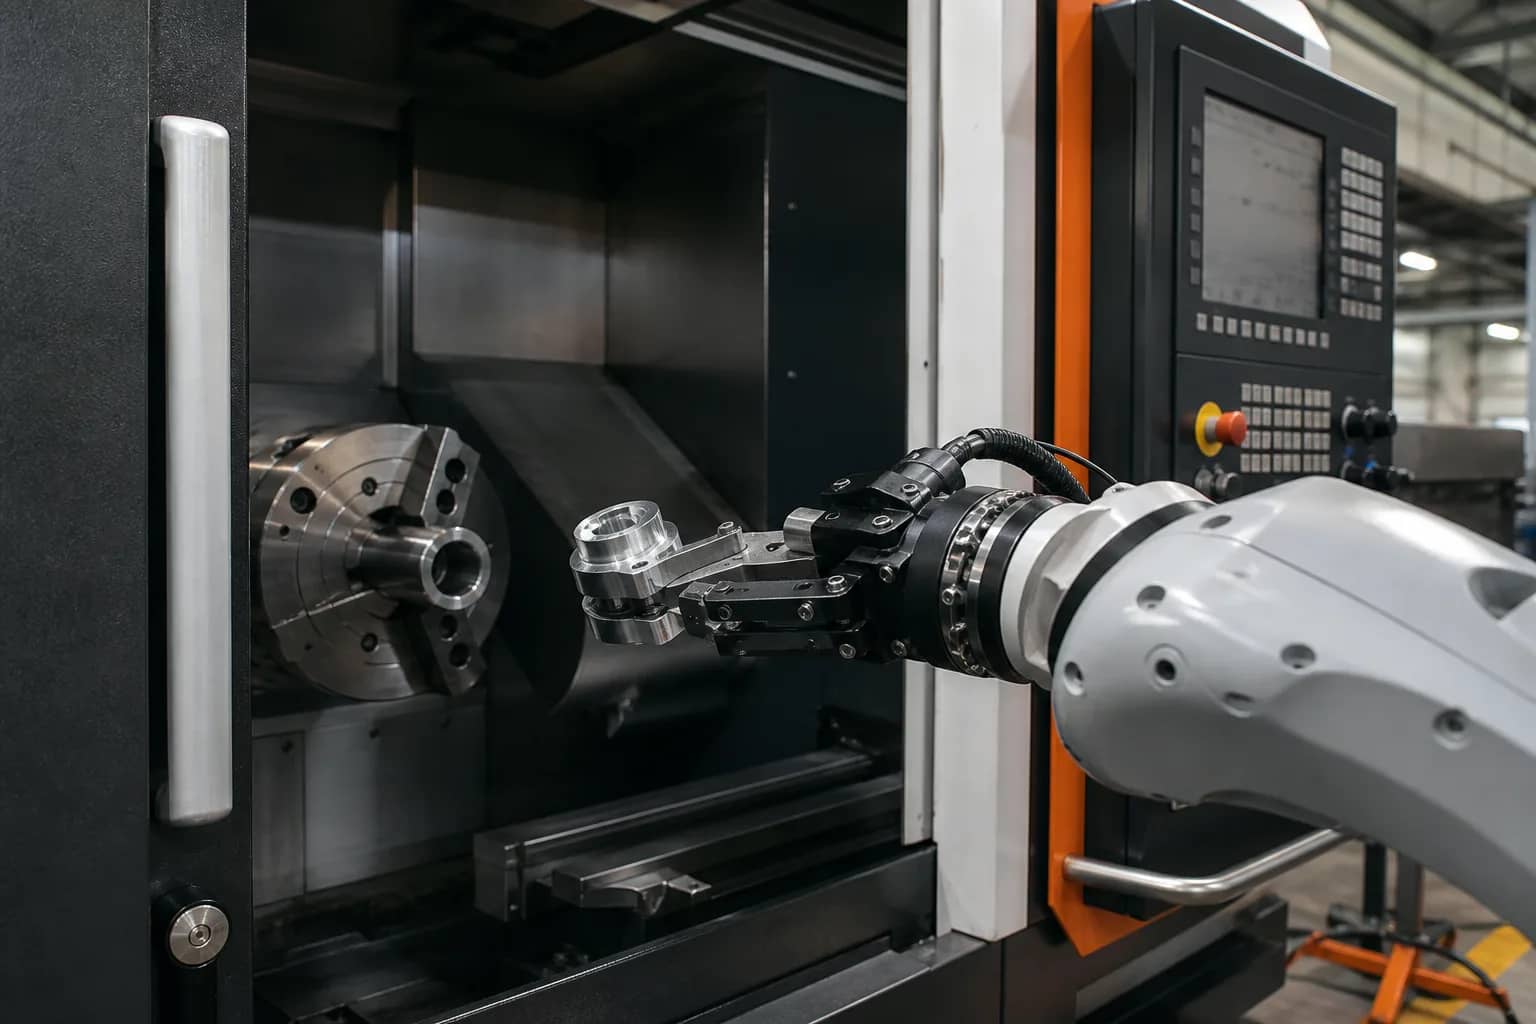
La apertura de la máquina, el acceso al mandil, el agarre y la presentación de las piezas son uno de los flujos de trabajo.
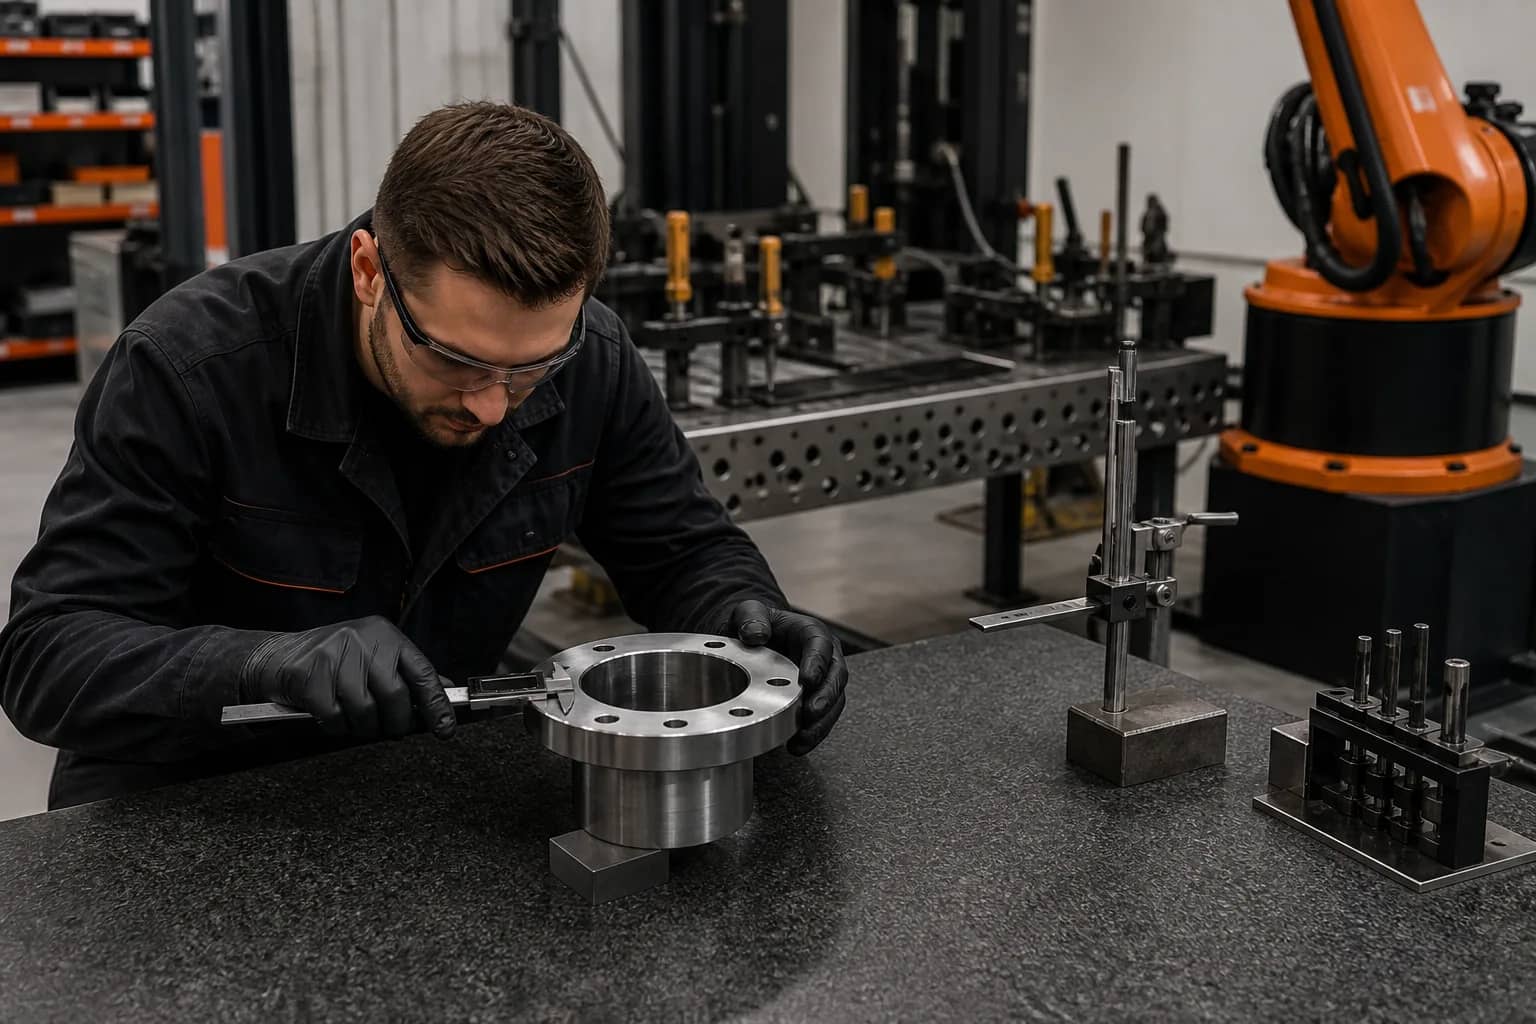
Las bridas, bases, soportes y accesorios mecanizados se controlan desde las dimensiones y la inspección.
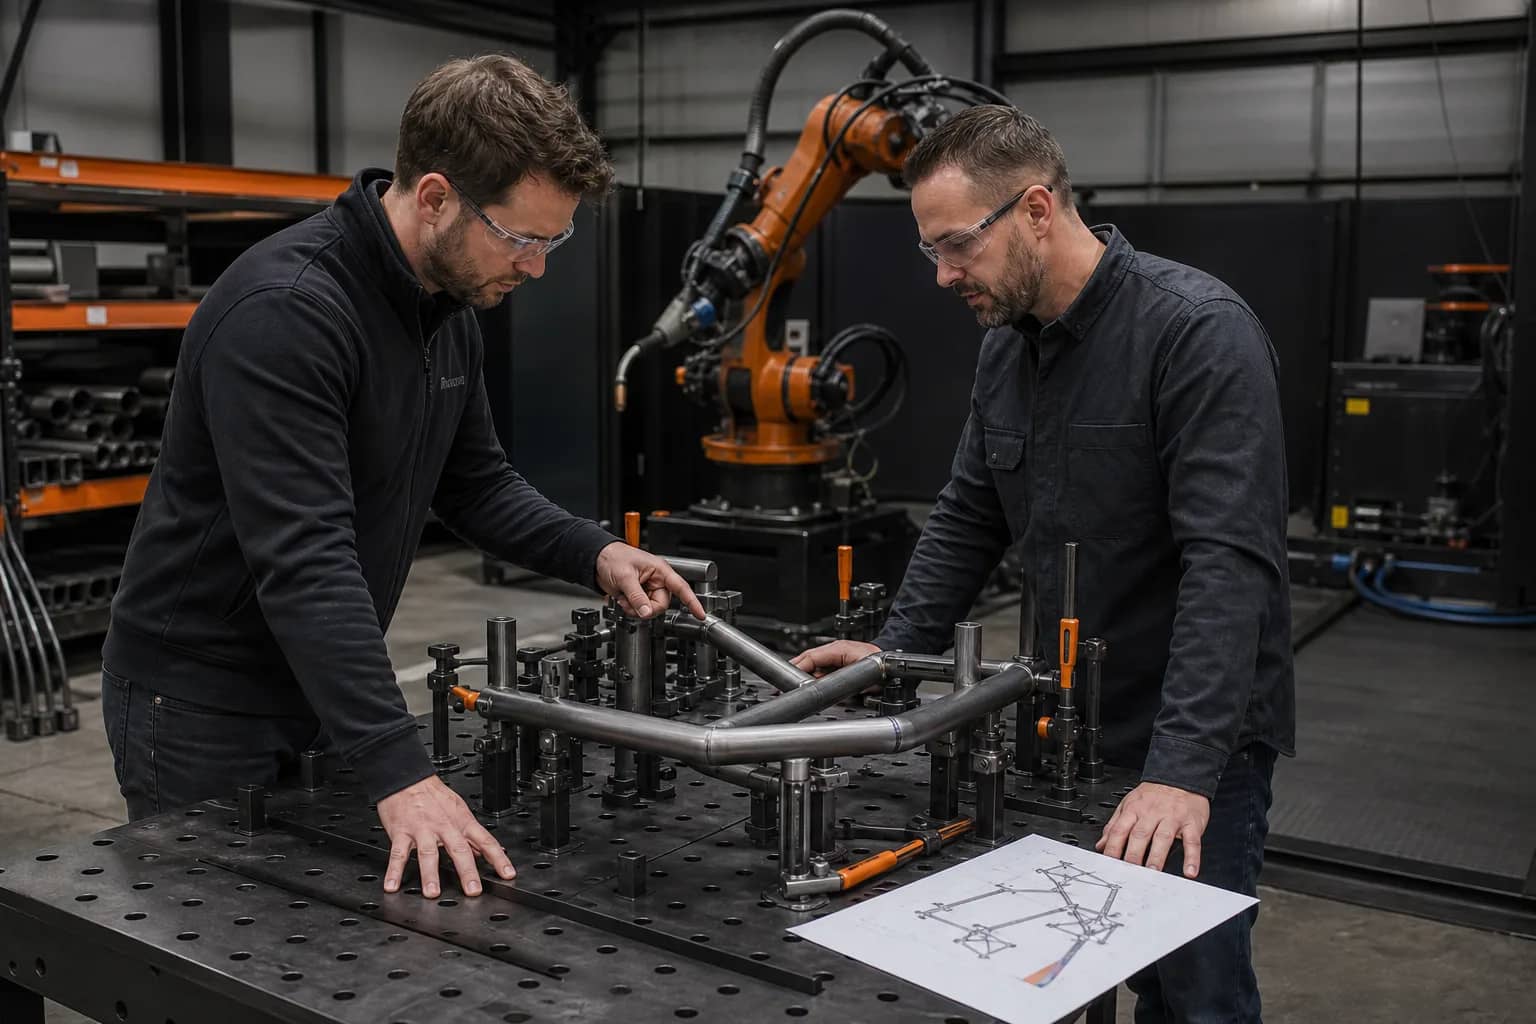
La pieza de trabajo, el proceso, la producción y los objetivos de aceptación guían la configuración completa.
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar aplicación ↗Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar aplicación ↗Definir lógica de selección, colocación, orientación, entrada/salida y buffer antes de seleccionar el robot.
Revisar aplicación ↗Coordinar herramientas, conformidad, detección de fuerza/par, visión, dispositivos y verificación en torno al proceso de ensamblaje.
Revisar aplicación ↗Revisar la masa total en movimiento, centro de gravedad, momento, alcance, rendimiento y puntos de transferencia.
Revisar aplicación ↗Coincidir velocidad, variación de producto, detección, agarre y manejo de rechazos con un concepto de celda alcanzable.
Revisar aplicación ↗Enviar un dibujo 2D/3D, muestra o especificación técnica para EOAT, accesorios, bases de robot, soportes de montaje, bridas adaptadoras, marcos de posicionadores y soldaduras personalizadas.
Enviar su dibujo ↗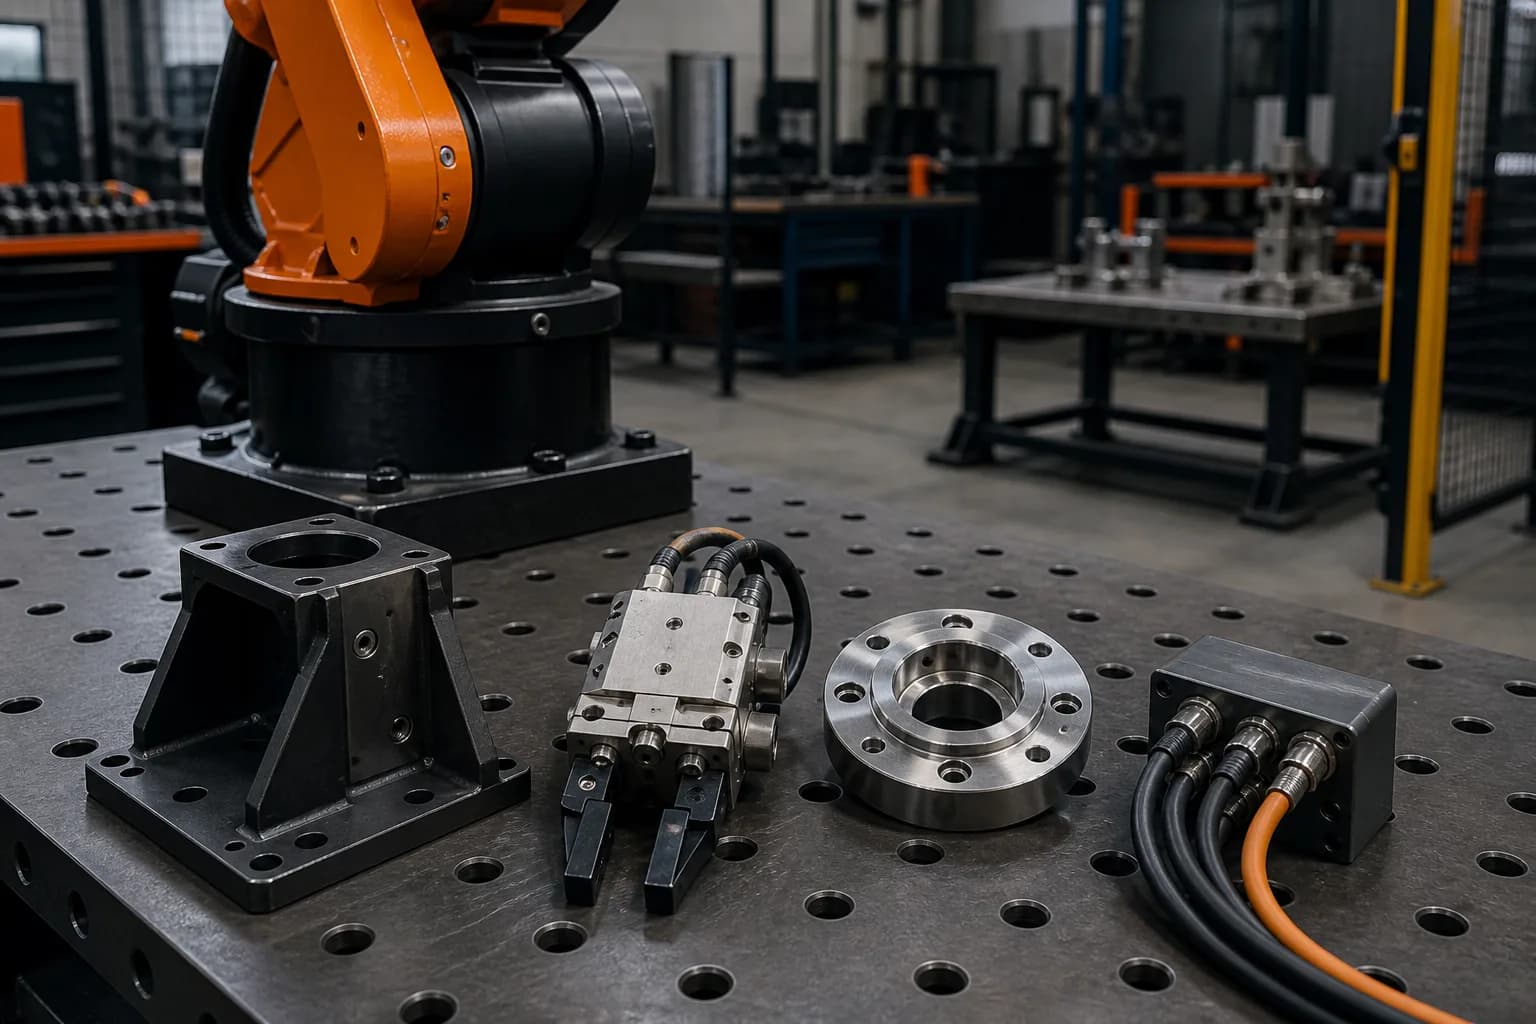
Defina la geometría del utillaje, las interfaces de montaje y la integración del controlador a partir de la pieza y el proceso.
La disponibilidad de obtención, integración y distribución no es lo mismo que la autorización formal. Mostramos referencias de marca solo en texto hasta que se documente el permiso de logo público.
Lo desconocido se convierte en elementos de revisión explícitos antes de que se liberen los equipos, interfaces o responsabilidades de entrega.
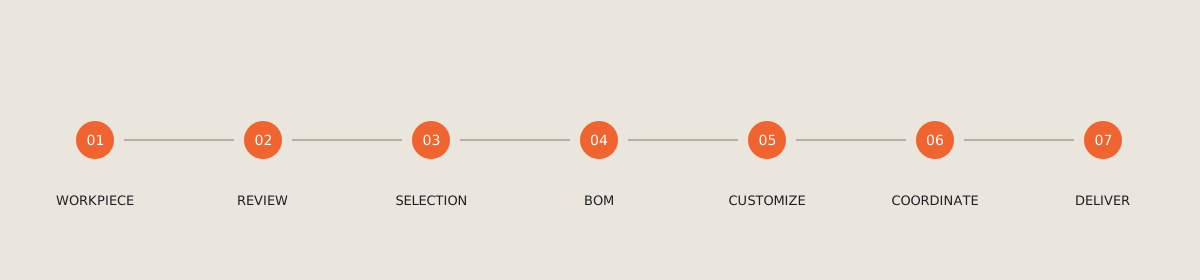
La revisión conecta los resultados de producción con el equipo, interfaces, validación y un límite comercial que tu equipo puede evaluar.
Identificar tareas de manipulación repetitivas o peligrosas que sean adecuadas para la automatización.
Iniciar revisión ↗Conectar herramientas, sensores y controles de proceso con criterios de aceptación medibles
Iniciar revisión ↗Prueba las suposiciones de tiempo de ciclo y tiempo operativo frente a la producción requerida.
Iniciar revisión ↗Interfaces de registro, exclusiones, puertas de validación y propiedad del paquete de trabajo.
Iniciar revisión ↗Comparar plataformas a través de carga útil, alcance, proceso, soporte y necesidades del ciclo de vida.
Iniciar revisión ↗Convertir el concepto preferido en una revisión técnica y comercial definida.
Iniciar revisión ↗Usa estas guías de adquisición e ingeniería para identificar las decisiones que necesitan evidencia antes de seleccionar un robot.
Usa evidencia del catálogo del fabricante para comparar robots de soldadura AR, robots de manipulación GP, controladores YRC y posicionadores de piezas como una decisión de celda.
Lee la guía →Definir interfaces de propietario, proveedor y socio de integración antes de la cotización y liberación.
Lee la guía →Equilibrar física de agarre, carga útil, interfaces, modos de fallo, variación de piezas y mantenimiento.
Lee la guía →E/S de la máquina de comprobación, control de puerta/mandrilla, presentación de la pieza, ciclo, inspección y recuperación.
Lee la guía →Proporciona datums, tolerancias, materiales, zonas de sujeción y restricciones de acceso que los proveedores puedan presupuestar.
Lee la guía →Usa la masa de la pieza de trabajo, la inercia, el acceso a la soldadura, el ciclo y las interfaces del accesorio para enmarcar la elección.
Lee la guía →Envía lo que ya sabes. Identificaremos los insumos técnicos y comerciales que faltan antes de recomendar el equipo.