Componentes personalizados
Basas, soportes, estructuras soldadas, dispositivos de fijación, bridas adaptadoras y EOAT revisados a partir de los planos.
Revisar ↗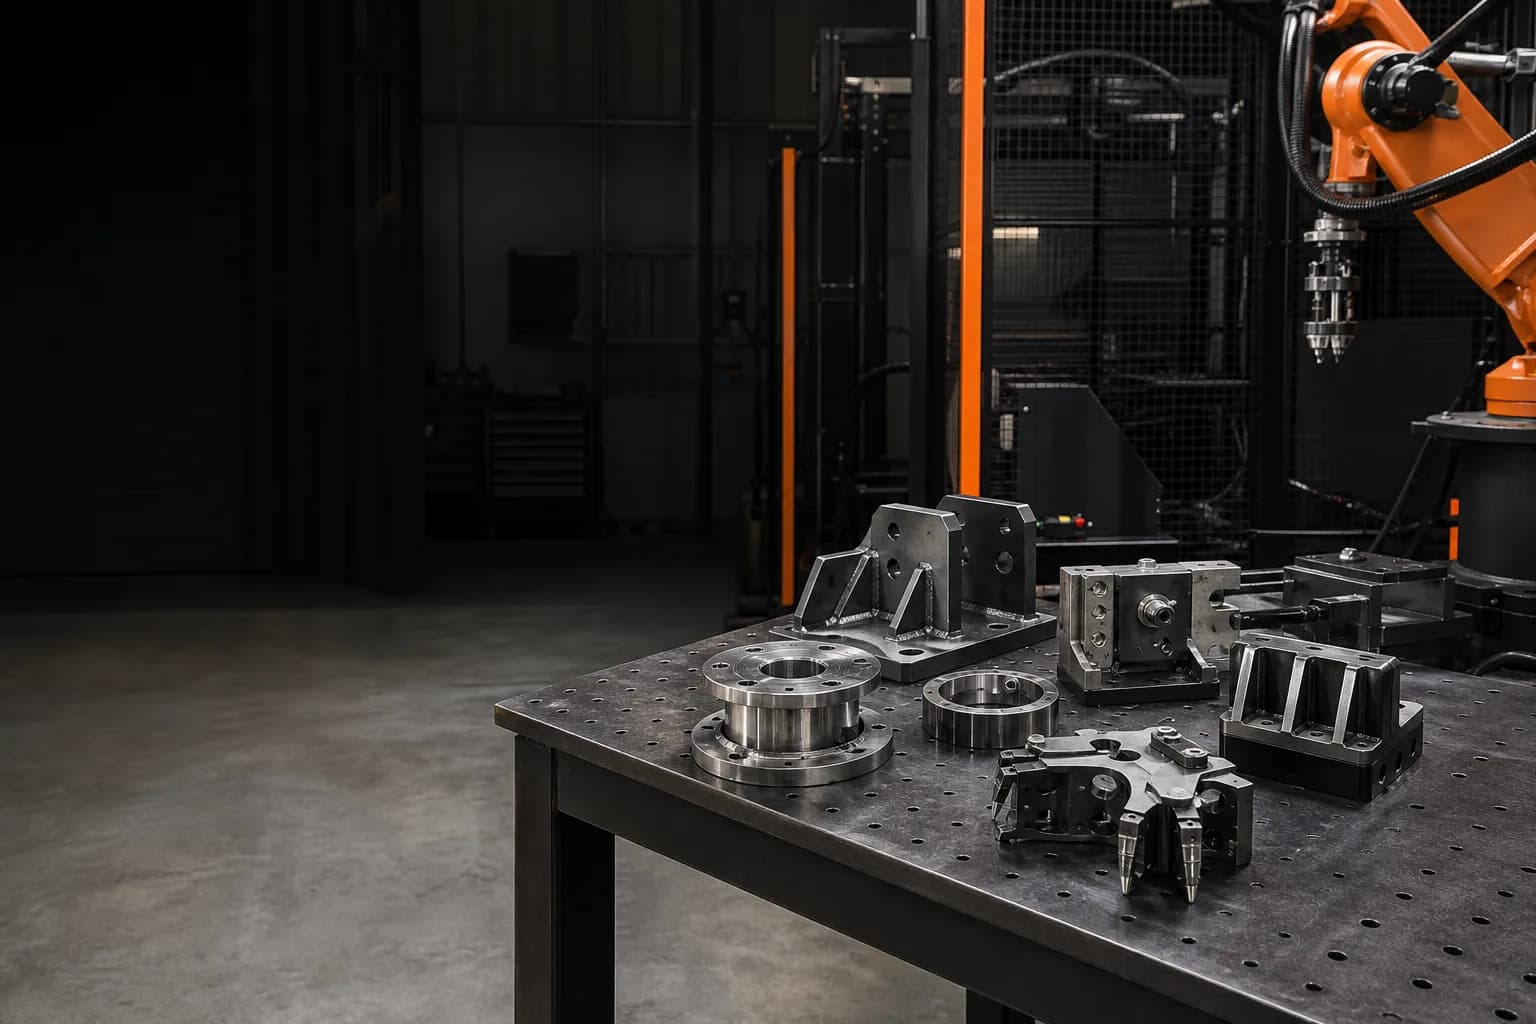
Buscar un componente compatible o definir las herramientas, el soporte de trabajo y el equipo de proceso para un sistema robótico completo.
Un nombre correcto de componente no es suficiente cuando se desconoce la brida del robot, carga, versión del controlador, proceso, tolerancia o cantidad.
Basas, soportes, estructuras soldadas, dispositivos de fijación, bridas adaptadoras y EOAT revisados a partir de los planos.
Revisar ↗Equipos de proceso coordinados con los requisitos de robot, materiales, unión y aceptación.
Revisar ↗Herramientas finales y sujeción de piezas diseñadas según carga útil, interfaces, referencias, acceso al proceso y cambios.
Revisar ↗Disponibilidad de mando e interfaz confirmada con el robot seleccionado y el paquete de aplicación.
Revisar ↗Envía un número de modelo, una foto o un dibujo con la placa con el nombre. Separaremos las preguntas de compatibilidad de las entradas de precios.