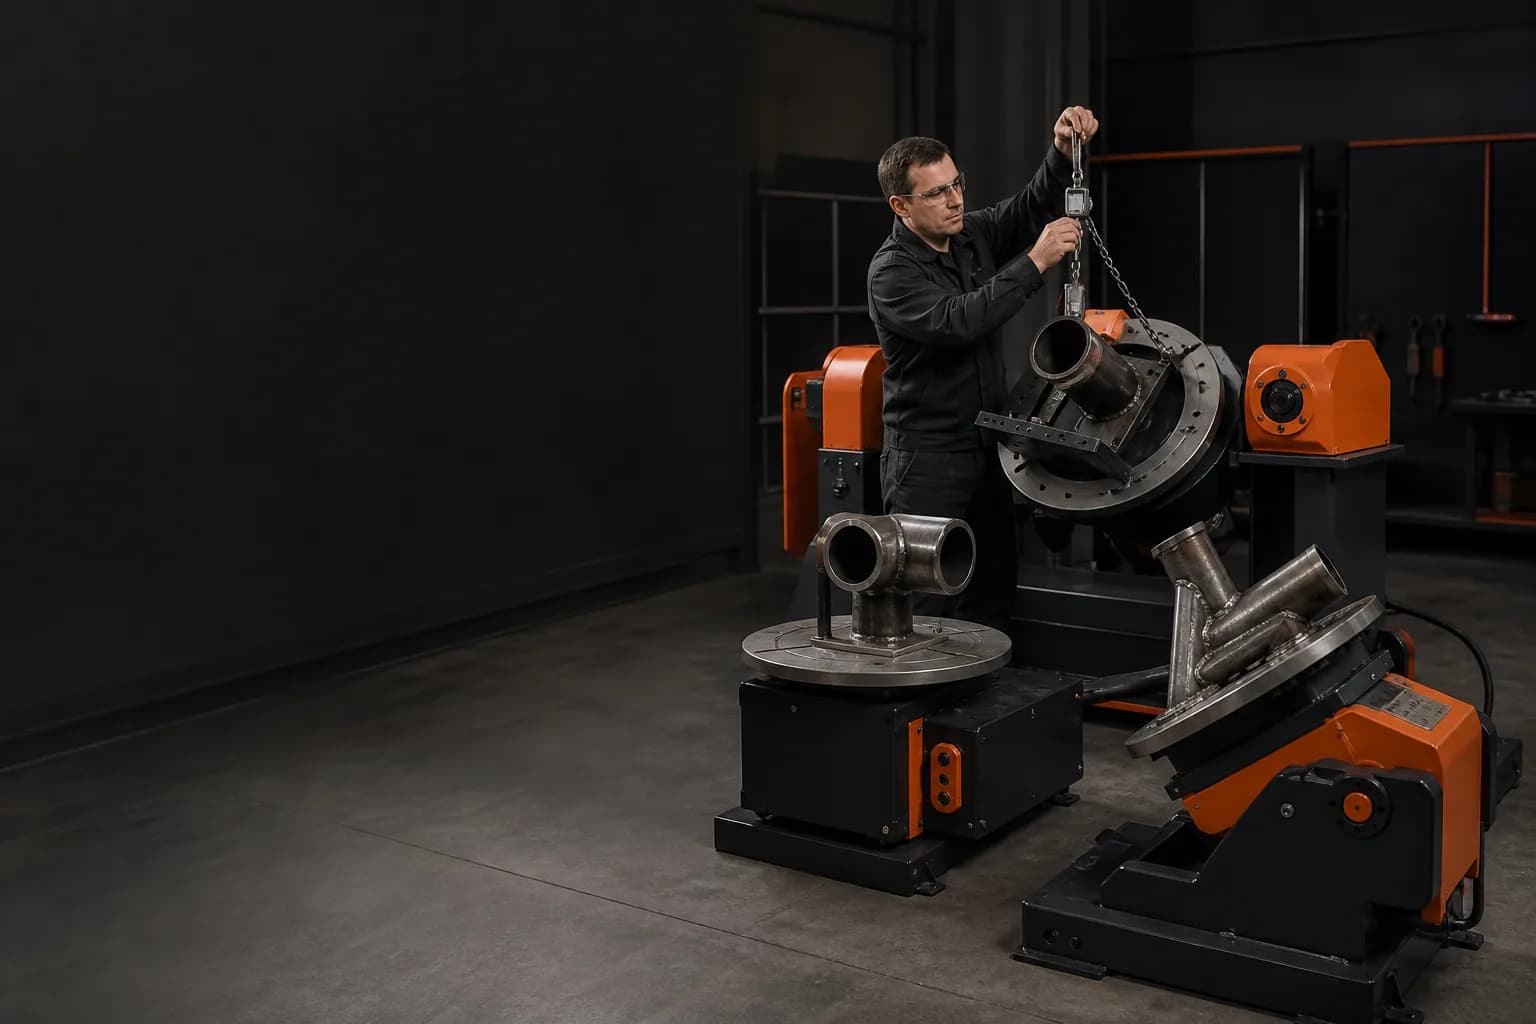
Calcular corretamente a carga rotativa
Quilogramas classificados não descrevem como uma estrutura deslocada se comporta. Incluir massa do gabarito, distribuição de carga, centro de gravidade, inércia, aceleração e quaisquer pontos de suporte em toda a rotação.
- Peça de trabalho mais massa do luminário
- Deslocamento do centro e inércia
- Distribuição de carga e suporte
Escolha a arquitetura de movimento
Uma mesa rotativa simples, unidade cabeçote-caixa, posicionador inclinável-rotativo ou indexador multiestação resolve diferentes problemas de acesso e carregamento. Selecione o menor número de eixos que mantenham as soldas críticas acessíveis e produtivas.
- Orientações de soldagem obrigatórias
- Comprimento da peça e vão do aparelho
- Operador carregando durante o trabalho robótico
Coordenar alcance, controles e segurança
Modele o robô e o posicionador juntos. Verifique o volume varrido, roteamento dos cabos, sincronização, capacidade do controlador, posições de casa, zonas de proteção e de carregamento seguro, em vez de adicionar o posicionador após a seleção do robô.
- Eixo externo coordenado
- Alcance robótico e envolvente de colisão
- Proteção e separação da zona de carga
Comparar necessidades de produção ao longo da vida
Considere troca de produto, manutenção de rolamentos e transmissão, repetibilidade de gabaritos, acesso para manutenção e futuras famílias de peças. O menor preço de aquisição pode ser caro se carregamento, configuração ou reparo pararem a célula de soldagem.
- Troca e repetibilidade
- Manutenção e peças de reposição
- Equipamento e linha de peças futuras
Lista de verificação para decisão
Use os mesmos dados para comparar propostas de fornecedores.
| Área de decisão | Dados a confirmar |
|---|---|
| Calcular corretamente a carga rotativa | Peça de trabalho mais massa do luminário; Deslocamento do centro e inércia; Distribuição de carga e suporte |
| Escolha a arquitetura de movimento | Orientações de soldagem obrigatórias; Comprimento da peça e vão do aparelho; Operador carregando durante o trabalho robótico |
| Coordenar alcance, controles e segurança | Eixo externo coordenado; Alcance robótico e envolvente de colisão; Proteção e separação da zona de carga |
| Comparar necessidades de produção ao longo da vida | Troca e repetibilidade; Manutenção e peças de reposição; Equipamento e linha de peças futuras |
Mudança de pesquisa para uma resenha comercial
Envie a peça em trabalho, o gabarito e as orientações desejadas para uma lista de avaliadores de posicionadores.