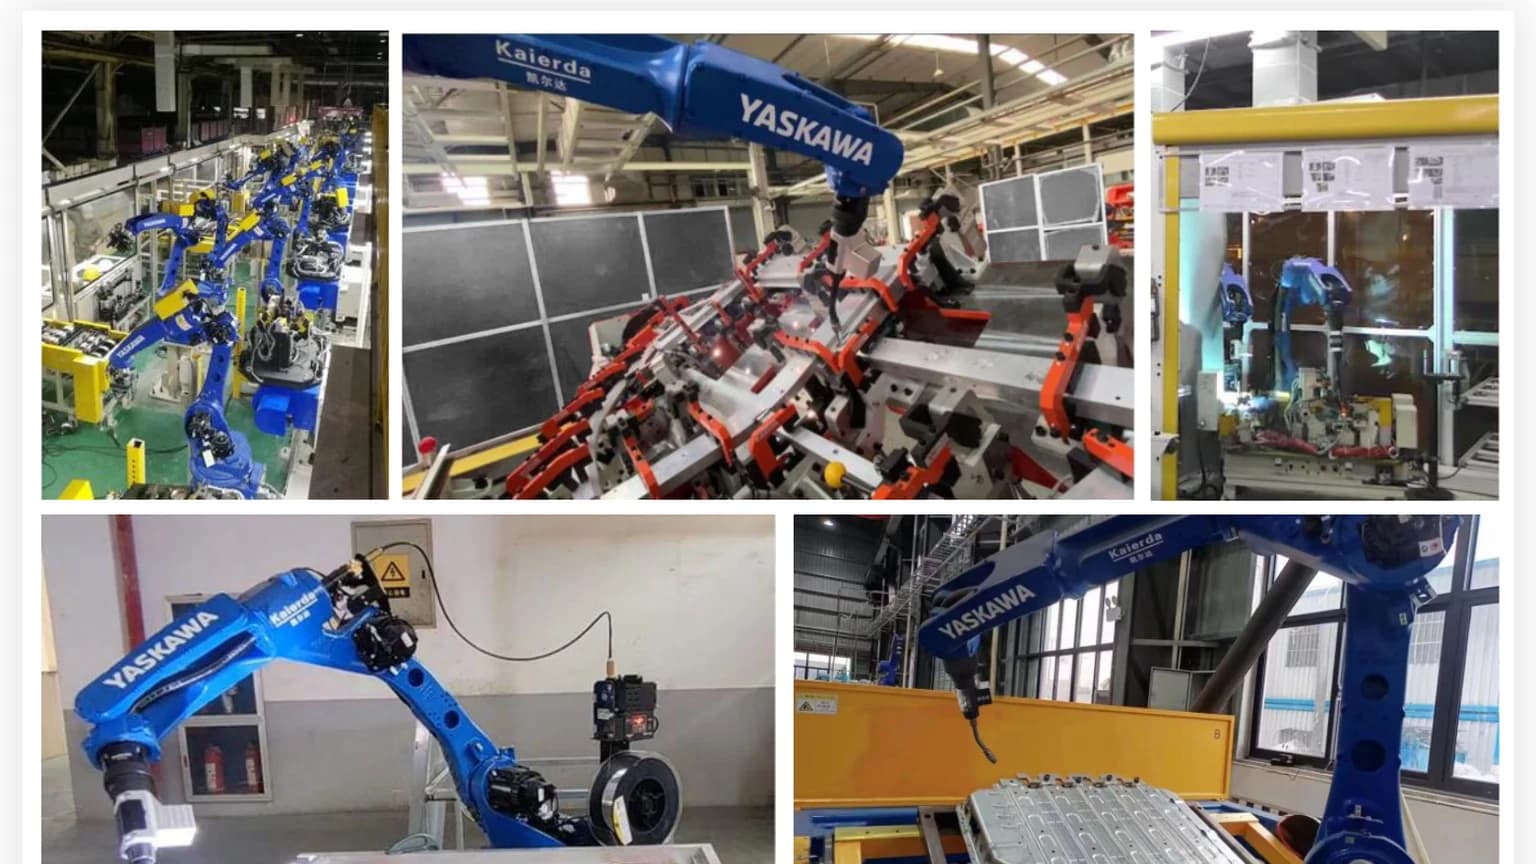
Use o catálogo para restringir a célula—não para pular engenharia.
O catálogo do sistema de soldagem Kaierda fornecido combina plataformas de robô Yaskawa com controladores, equipamentos de soldagem, rastreamento de cordão e posicionadores. Isso o torna útil para decisões iniciais de arquitetura e RFQ.
Conclua a seleção com a documentação atual do fabricante, a peça real e um plano de validação acordado.
Soldagem por arco, manutenção ou manuseio pesado
Comprovar posição da ferramenta e folga do dispositivo de fixação
Combinar robô, eixos e interfaces da célula
Oriente a solda sem exceder a inércia
Escolher acesso antes do alcance nominal.
AR1440 e AR2010 são apresentados como plataformas de soldagem por arco de 6 eixos e 12 kg. O envelope maior do AR2010 pode resolver acessos mais profundos, mas ângulo do maçarico, roteamento de cabos, interferência de fixação e margem de singularidade ainda precisam de um estudo de layout.
- Incluir tocha, sensor de colisão, cabos e pacote de instalação na massa em movimento.
- Verificar todas as posições de solda — não apenas o ponto mais distante.
- Reserve acesso para limpeza do bocal, serviço de arame e recuperação.
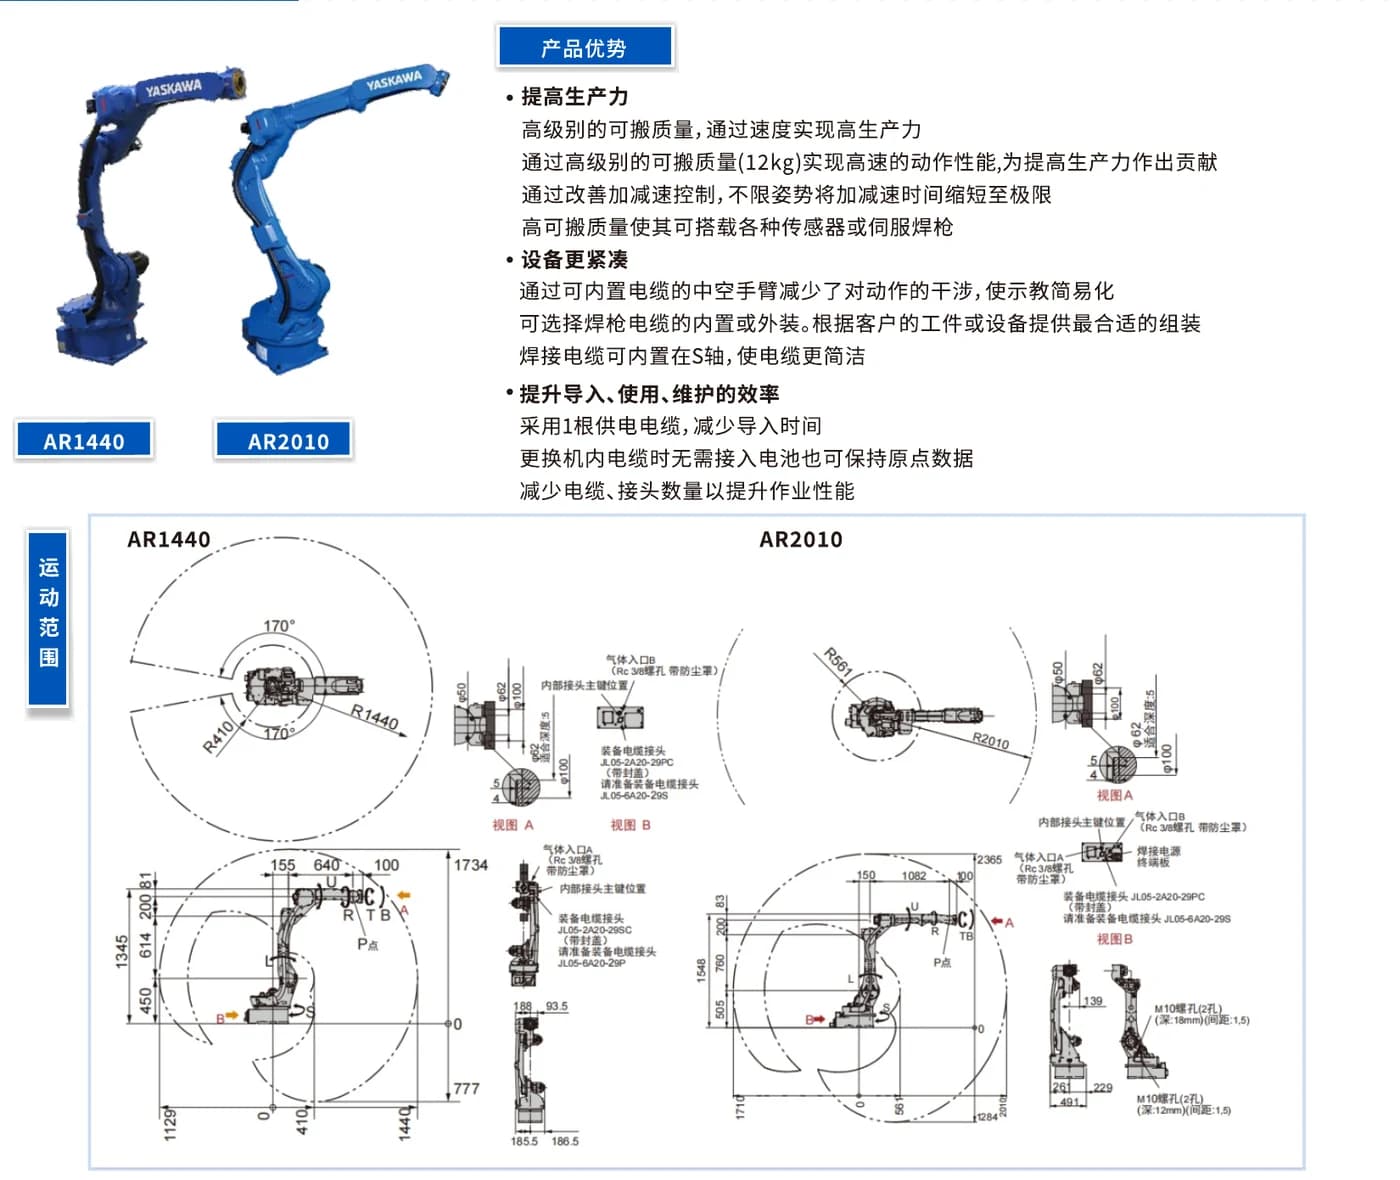
Cinco rotas de robô, uma lista restrita guiada pela aplicação.
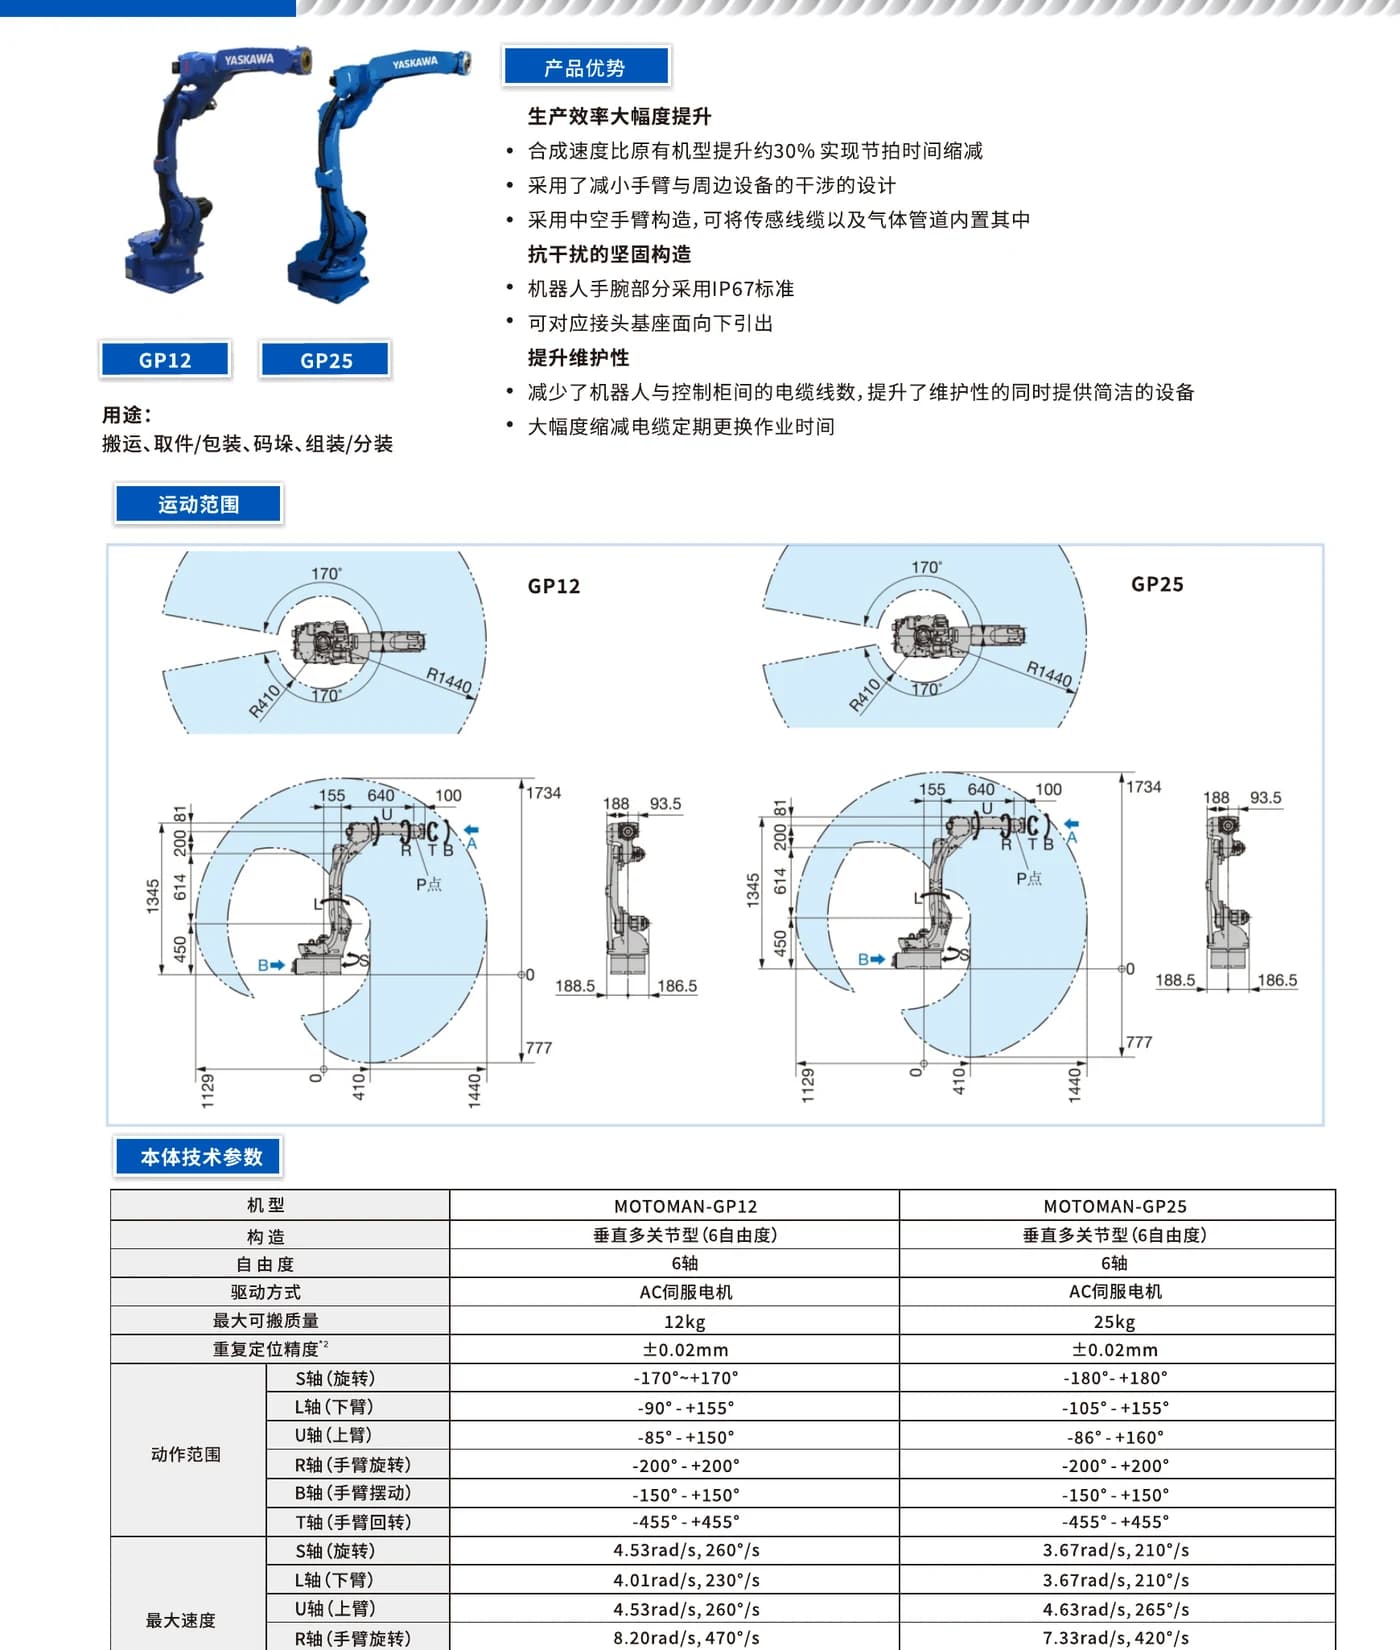
Os valores acima são transcritos das placas de catálogo fornecidas. Eles são entradas de triagem, não substituem a ficha técnica do modelo atual ou a validação específica de carga e alcance do projeto.
A carga útil é apenas a verificação do primeiro carregamento.
GP12 e GP25 suportam estudos de manuseio, alimentação, embalagem, paletização e montagem; GP180 aborda cargas móveis substancialmente mais pesadas. A seleção deve incluir massa do EOAT, centro de gravidade da peça, momentos do punho, aceleração e casos de carga de parada de emergência.
Uma tocha de soldagem e um talhame carregado criam diferentes restrições de massa, cabos, orientação e ciclo, mesmo quando a carga nominal parece similar.
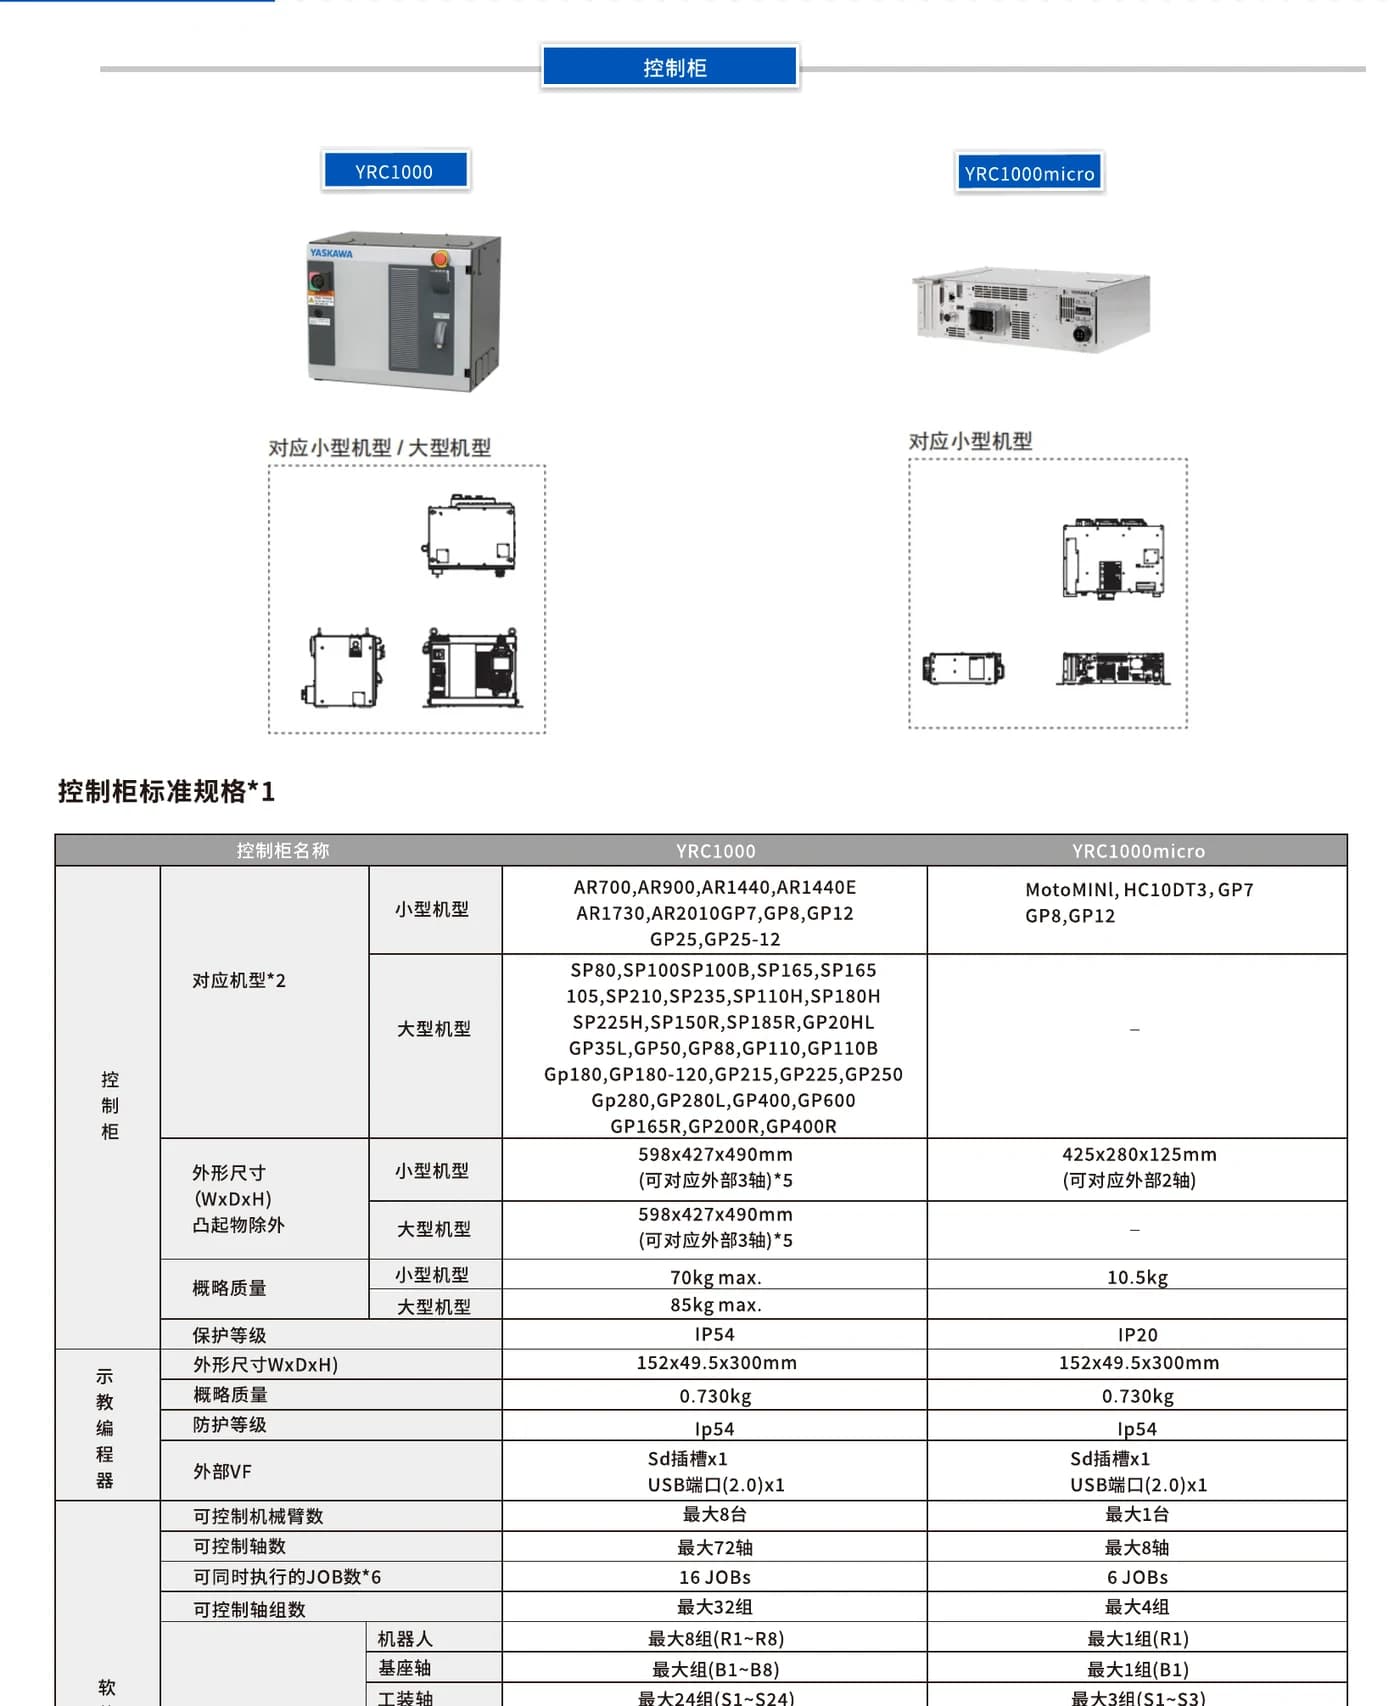
A escolha do controlador define o limite da interface.
O catálogo posiciona o YRC1000 em classes de robôs pequenos e grandes e lista até oito robôs controlados / 72 eixos. O YRC1000micro é mostrado para plataformas compactas, incluindo GP12, com um robô / oito eixos. Confirme a combinação exata de controlador de robô, fieldbus, segurança funcional, ambiente do gabinete e contagem de eixos externos antes da liberação.
O posicionador faz parte do alcance do robô.
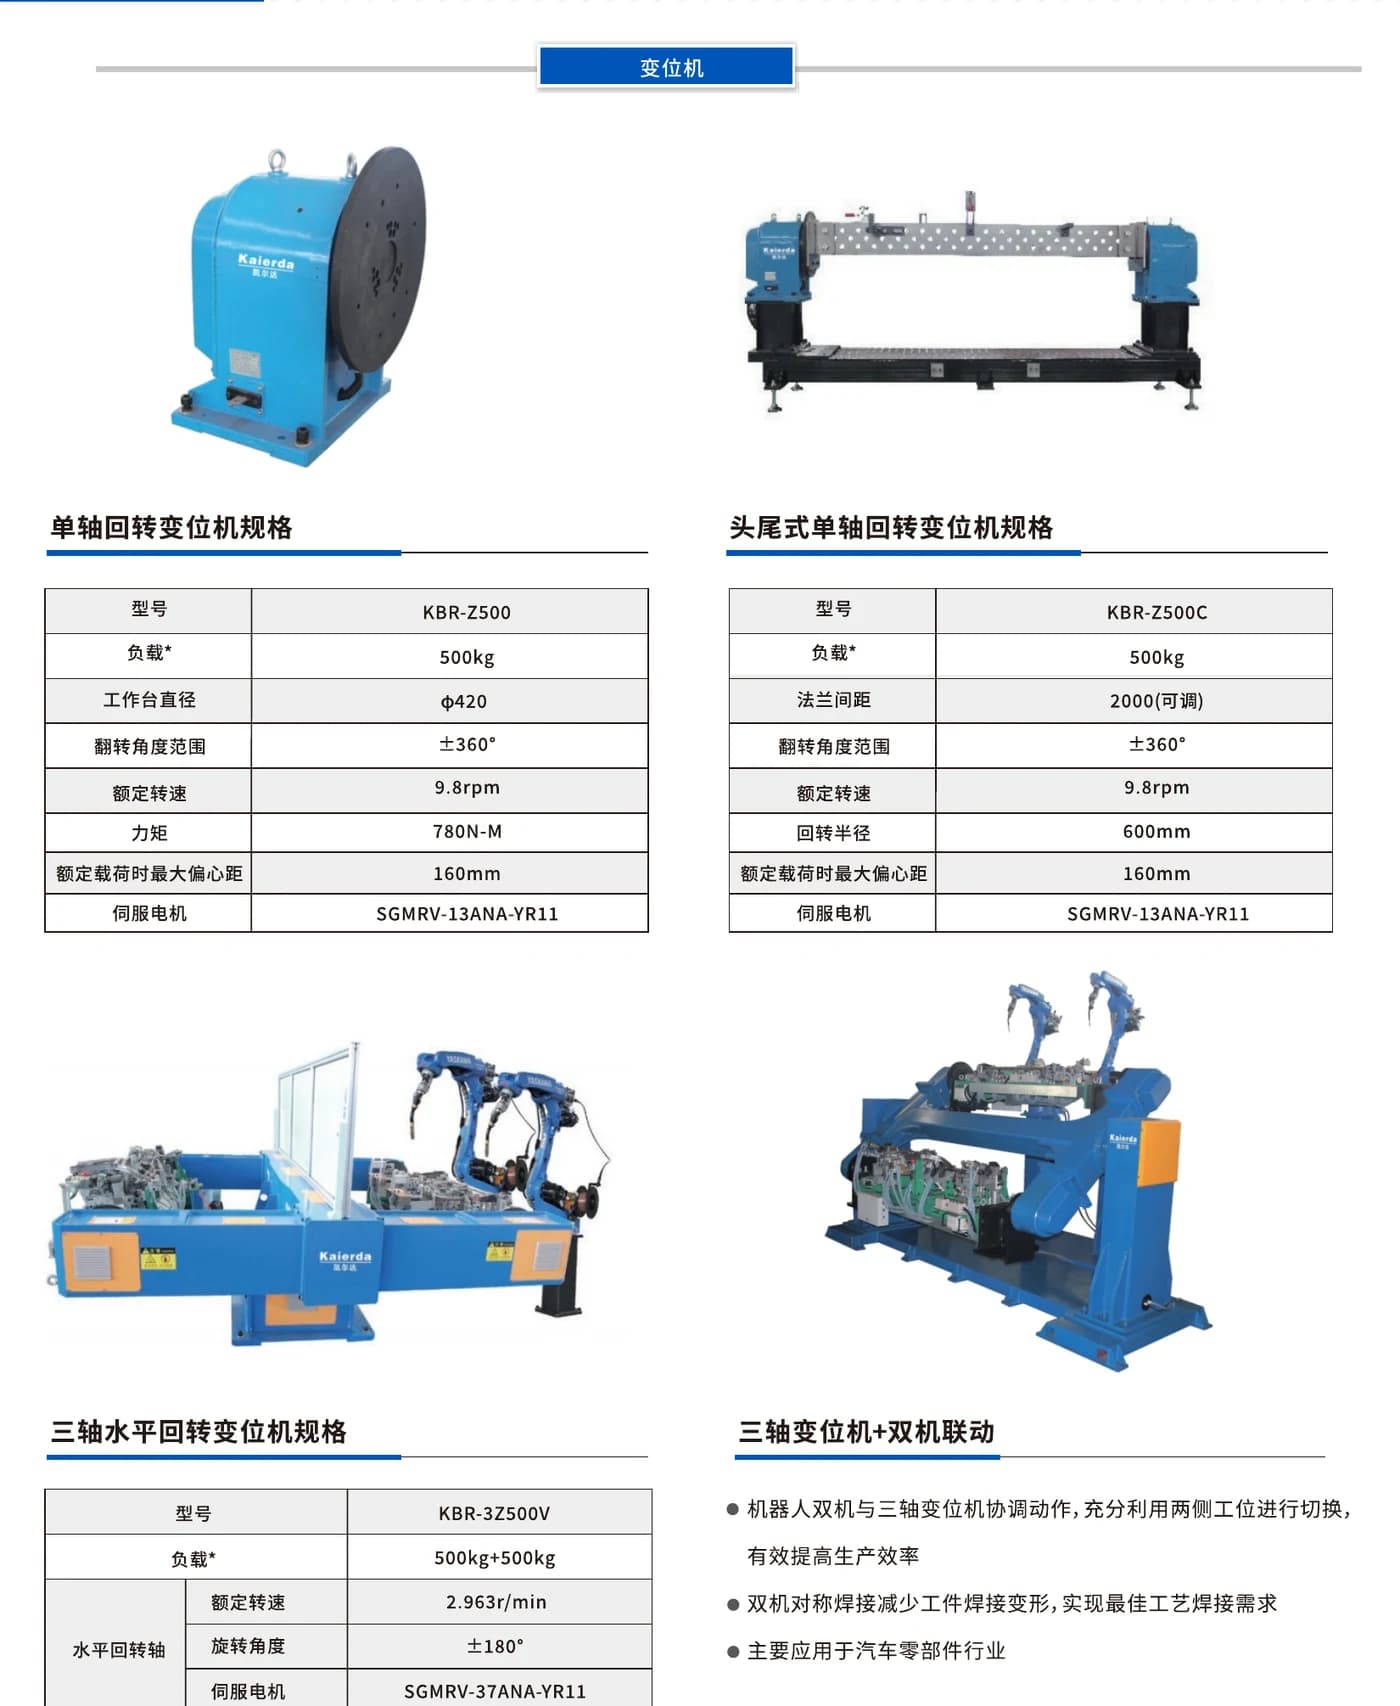
O catálogo mostra KBR-Z500 e KBR-Z500C como rotas de posicionamento de 500 kg com rotação ±360° e velocidade nominal de 9,8 rpm. Uma seleção válida também precisa considerar massa do equipamento, inércia da peça, deslocamento do centro de gravidade, orientação da solda, roteamento de cabos e coordenação robô-posicionador.
Enviar a evidência que altera a seleção.
Um pedido de modelo torna-se passível de revisão quando o fornecedor pode reproduzir a carga, alcance, processo e suposições de interface por trás dele.
- 01Desenho da peça, material e massa total do conjunto
- 02Massa do pacote EOAT ou tocha e centro de gravidade
- 03Poses de ferramenta necessárias, sequência de soldagem e conceito de fixação
- 04Ciclo alvo, dever e critérios de aceitação de qualidade
- 05Requisitos de controlador, fieldbus, segurança e eixo externo
- 06Layout de instalação, utilidades, destino e limite de entrega