Personalização completa do robô
Configurar o corpo do robô, controlador, EOAT, pacote de processo, segurança e periféricos em torno da aplicação.
Revisão ↗
Busque um sistema completo de robô industrial, desenvolva uma plataforma OEM ou faça um orçamento de um componente personalizado da sua peça, processo e alvo de produção.
Explore robôs de soldagem, posicionadores, sistemas de movimento e periféricos. Consulte modelos, especificações e opções de cotação em cada produto.

Plataforma de soldagem a arco de seis eixos para células definidas pela tocha, pelo acesso à junta e pelo dispositivo da peça.

Gire e incline o dispositivo para apresentar as juntas ao robô. Compare modelos conforme carga e geometria da peça.

Desloque o robô entre áreas de trabalho com um trilho selecionado conforme curso, carga móvel e ambiente da fábrica.

Explore configurações elevadas para grandes áreas de trabalho, combinando disposição dos eixos, ferramentas e acesso para manutenção.

Compare funções de limpeza, corte de arame e pulverização, além das conexões pneumáticas e de controle do robô.

Planeje a exaustão de fumos em vários pontos conforme captação, dutos, filtragem e acesso para manutenção.
Você não precisa chegar com um número de modelo. Escolha o caminho de compra mais próximo e nós coletaremos as entradas de engenharia corretas.
O produto é apenas uma parte da decisão. Configuração, interfaces, equipamentos de processo e responsabilidade de entrega decidem se o resultado é utilizável.
Configurar o corpo do robô, controlador, EOAT, pacote de processo, segurança e periféricos em torno da aplicação.
Revisão ↗Desenvolva o escopo de branding, cor, placa de identificação, documentação e embalagem através de uma revisão de engenharia e comercial.
Revisão ↗Compare rotas viáveis de robô e equipamentos de processo sem assumir que uma marca serve para todas as células.
Revisão ↗Adquirir ou fabricar EOAT, dispositivos, bases, suportes e conjuntos soldados a partir de desenhos ou entradas de aplicação.
Revisão ↗Coordenar robô, fonte de energia, tocha, alimentador, dispositivo de fixação, posicionador, sensoriamento e segurança como um pacote.
Revisão ↗Defina interfaces, responsabilidades dos parceiros, pontos de validação e escopo de entrega para uma transferência de projeto viável.
Revisão ↗Dependendo da revisão técnica e comercial, um projeto pode reconfigurar o corpo do robô, controlador, ferramentas, pacote de processo, visão, segurança, periféricos e apresentação OEM.
Revisar as camadas de configuração ↗Cada aplicação tem diferentes requisitos de carga útil, acesso, ciclo, ferramentas, sensores, segurança e validação.
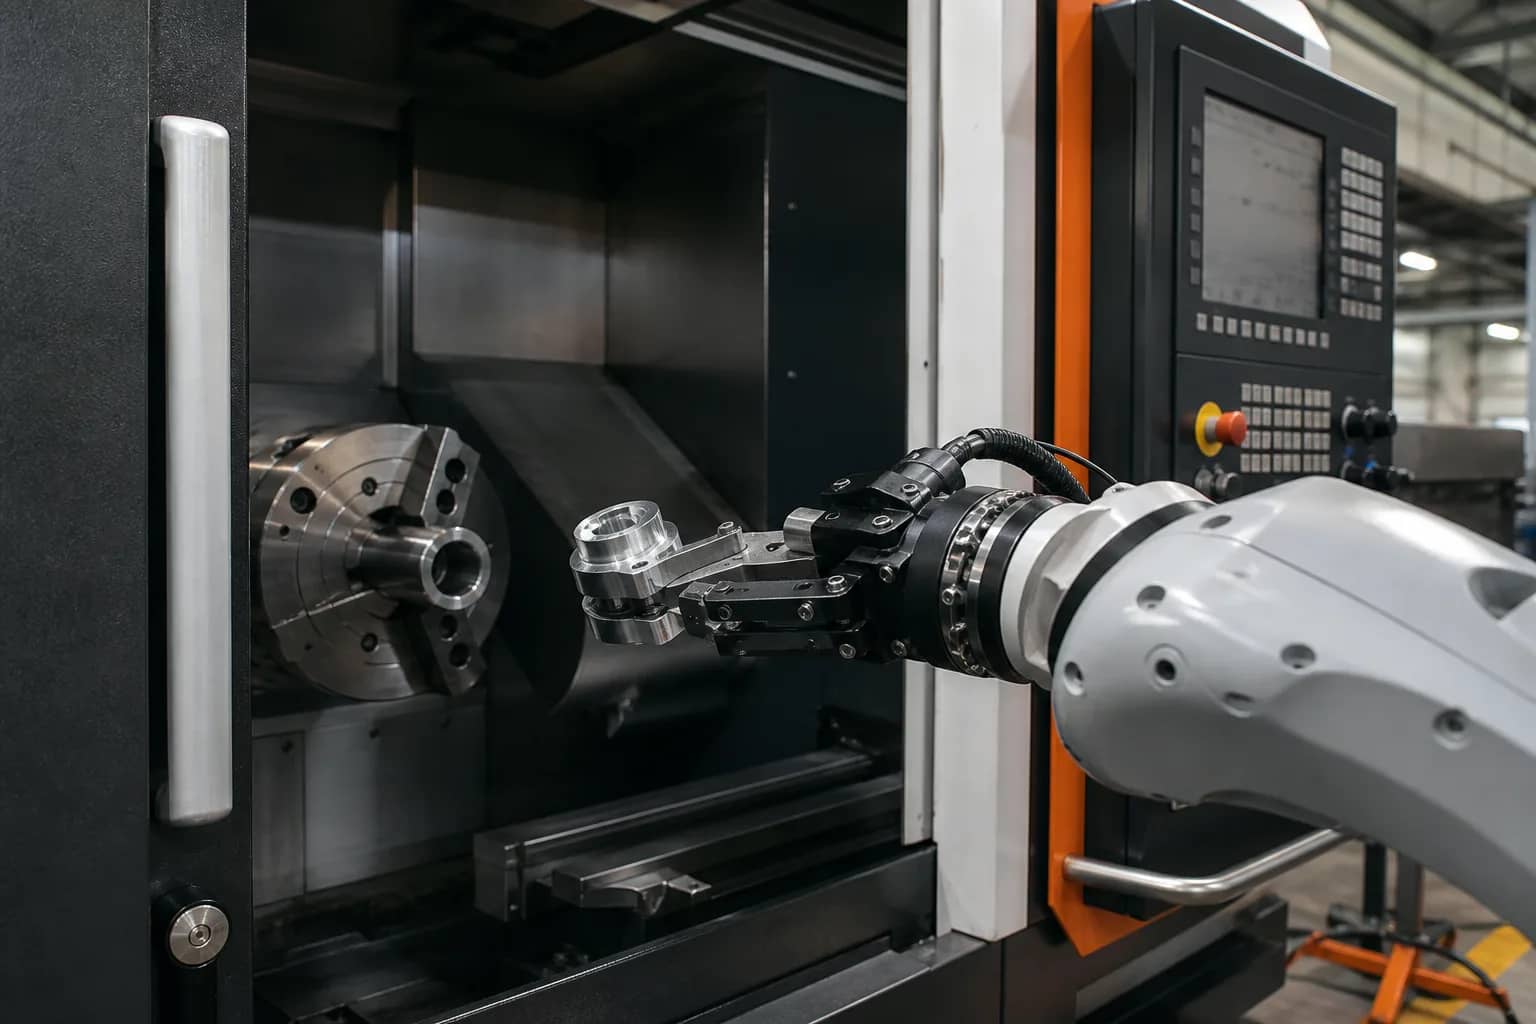
Abertura da máquina, acesso ao mandril, agarramento e apresentação de peças são um fluxo de trabalho único.
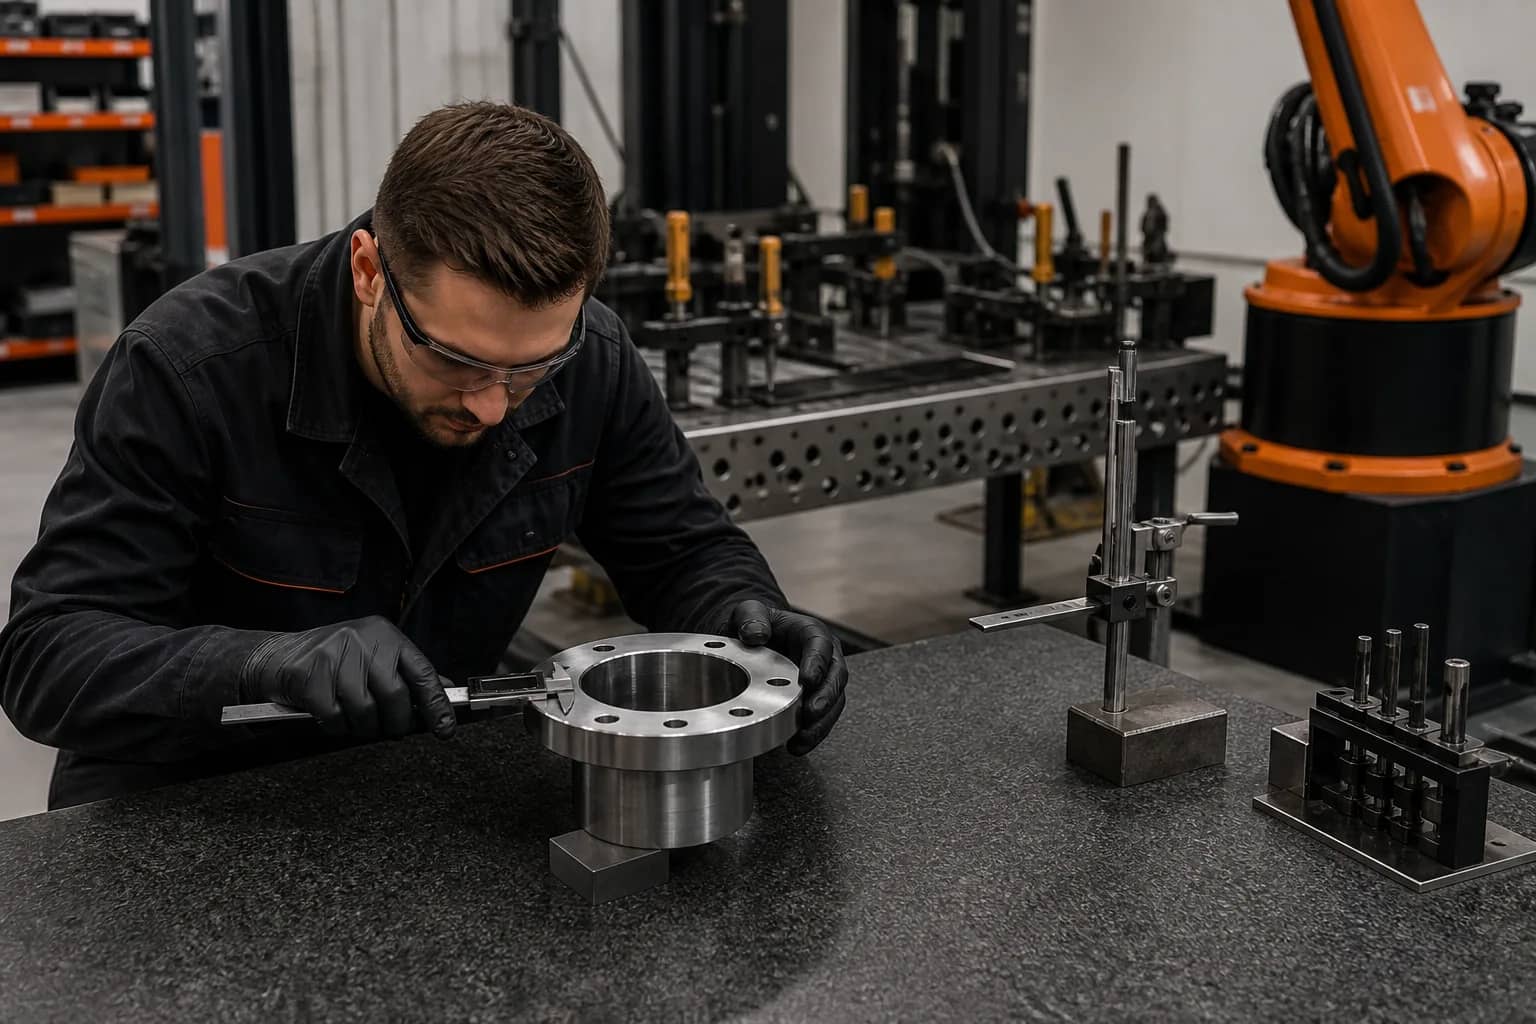
Flanges, bases, suportes e fixações usinadas são controlados a partir de dimensões e inspeção.
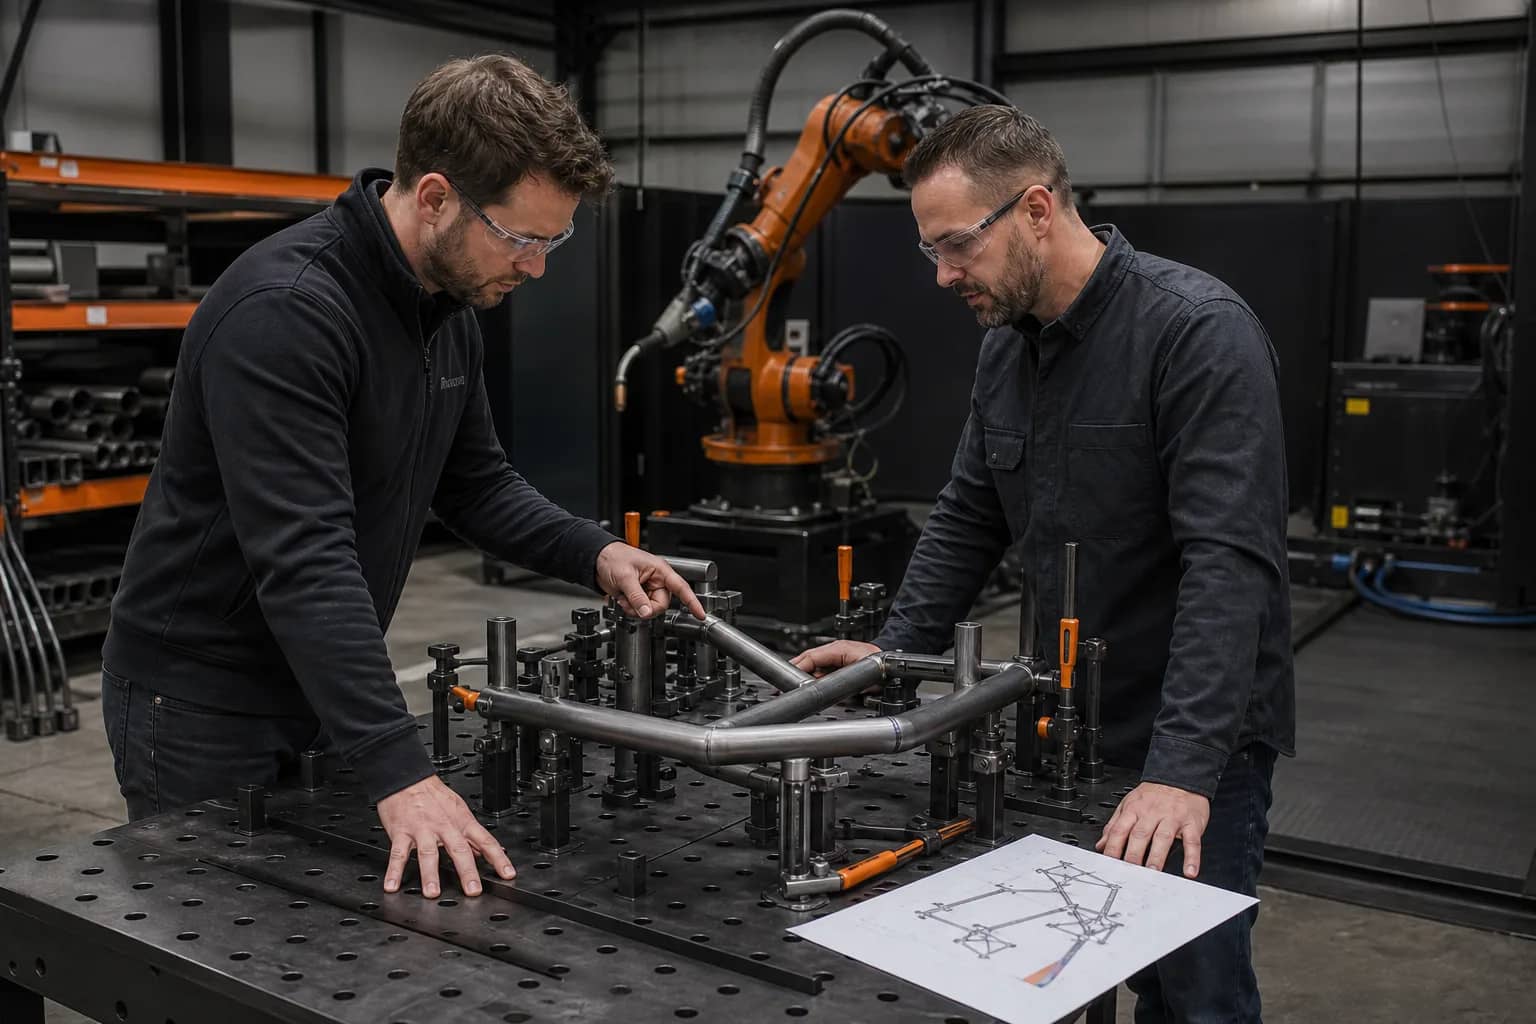
Peça de trabalho, processo, produção e metas de aceitação guiam a configuração completa.
Configurar robô, fonte de energia, tocha, alimentador, gabarito, posicionador, sensores e segurança ao redor da solda e da peça.
Revisar aplicação ↗Selecione o robô e o EOAT a partir da interface da máquina, sequência de porta/fixação, carga útil, alcance, ciclo e apresentação de partes.
Revisar aplicação ↗Defina lógica de pegar, colocar, orientação, alimentação/saída e buffer antes de selecionar o robô.
Revisar aplicação ↗Coordenar ferramentas, conformidade, sensoriamento de força/torque, visão, dispositivos de fixação e verificação ao redor do processo de montagem.
Revisar aplicação ↗Revise a massa móvel total, centro de gravidade, momento, alcance, throughput e pontos de transferência.
Revisar aplicação ↗Ajustar velocidade, variação de produto, detecção, agarre e manuseio de rejeitos a um conceito de célula realizável.
Revisar aplicação ↗Enviar um desenho 2D/3D, amostra ou especificação técnica para EOAT, dispositivos, bases de robô, suportes de montagem, flanges adaptadoras, estruturas de posicionadores e soldagens personalizadas.
Enviar Seu Desenho ↗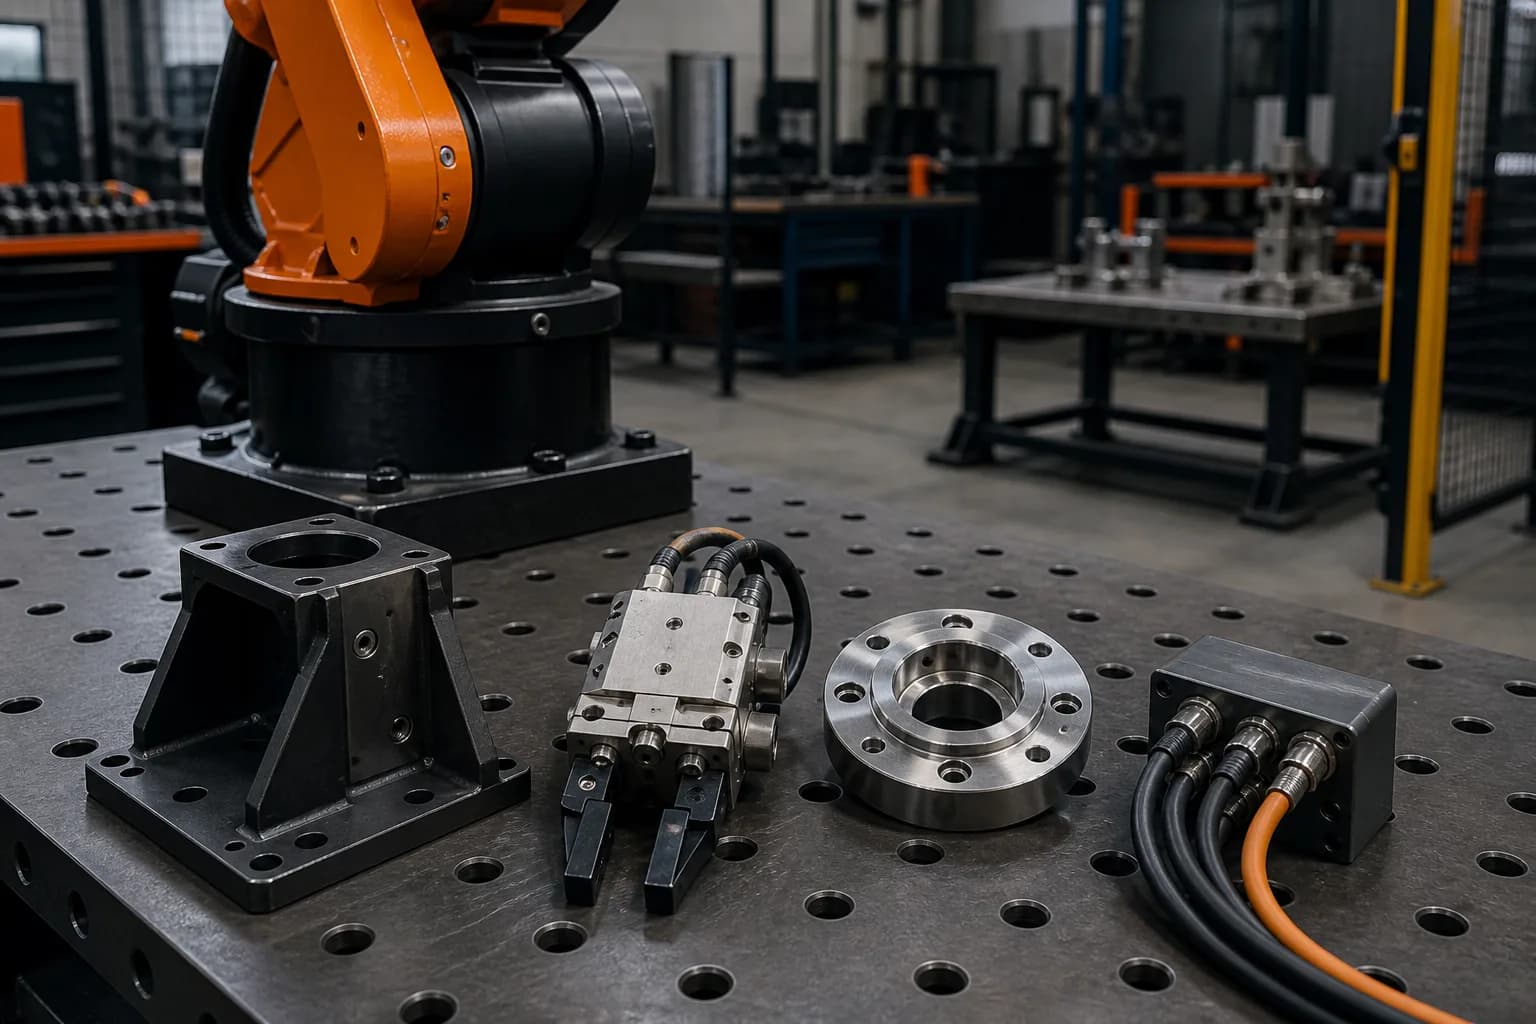
Defina a geometria do dispositivo, as interfaces de montagem e a integração do controlador conforme a peça e o processo.
Disponibilidade de aquisição, integração e distribuição não é o mesmo que autorização formal. Exibimos referências de marca apenas em texto até que a permissão pública do logo seja documentada.
Desconhecidos tornam-se itens explícitos de revisão antes que equipamentos, interfaces ou responsabilidade de entrega sejam divulgados.
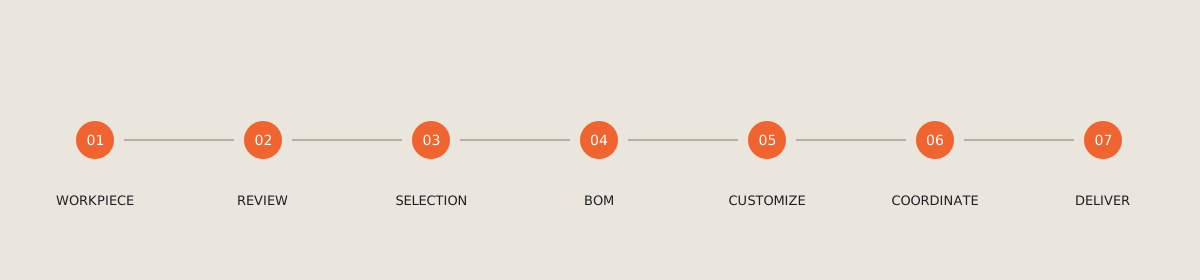
A revisão conecta os resultados da produção a equipamentos, interfaces, validação e um limite comercial que sua equipe pode avaliar.
Identifique tarefas repetitivas ou perigosas de manuseio adequadas para automação.
Iniciar revisão ↗Conecte ferramentas, sensores e controles de processo a critérios de aceitação mensuráveis.
Iniciar revisão ↗Teste suposições de tempo de ciclo e tempo de atividade contra a saída necessária.
Iniciar revisão ↗Registrar interfaces, exclusões, portas de validação e responsabilidade de pacote de trabalho
Iniciar revisão ↗Comparar plataformas por carga útil, alcance, processo, suporte e necessidades de ciclo de vida.
Iniciar revisão ↗Converter o conceito preferido em uma revisão técnica e comercial definida.
Iniciar revisão ↗Use esses guias de aquisição e engenharia para identificar as decisões que precisam de evidências antes de selecionar um robô.
Use evidências do catálogo do fabricante para comparar robôs de soldagem AR, robôs de manuseio GP, controladores YRC e posicionadores de peças como uma única decisão de célula.
Ler guia →Defina interfaces de proprietário, fornecedor e parceiro de integração antes da cotação e liberação.
Ler guia →Balancear física de empunhadura, carga útil, interfaces, modos de falha, variação de peças e manutenção.
Ler guia →Verificar I/O da máquina, controle de porta/mordente, apresentação da peça, ciclo, inspeção e recuperação.
Ler guia →Fornecer referências, tolerâncias, materiais, zonas de fixação e restrições de acesso que os fornecedores possam cotar.
Ler guia →Use massa da peça, inércia, acesso à solda, ciclos e interfaces de fixação para enquadrar a escolha.
Ler guia →Envie o que você já sabe. Iremos identificar as informações técnicas e comerciais faltantes antes de recomendar o equipamento.