
JY
Sistemas de robot pórtico JY-200
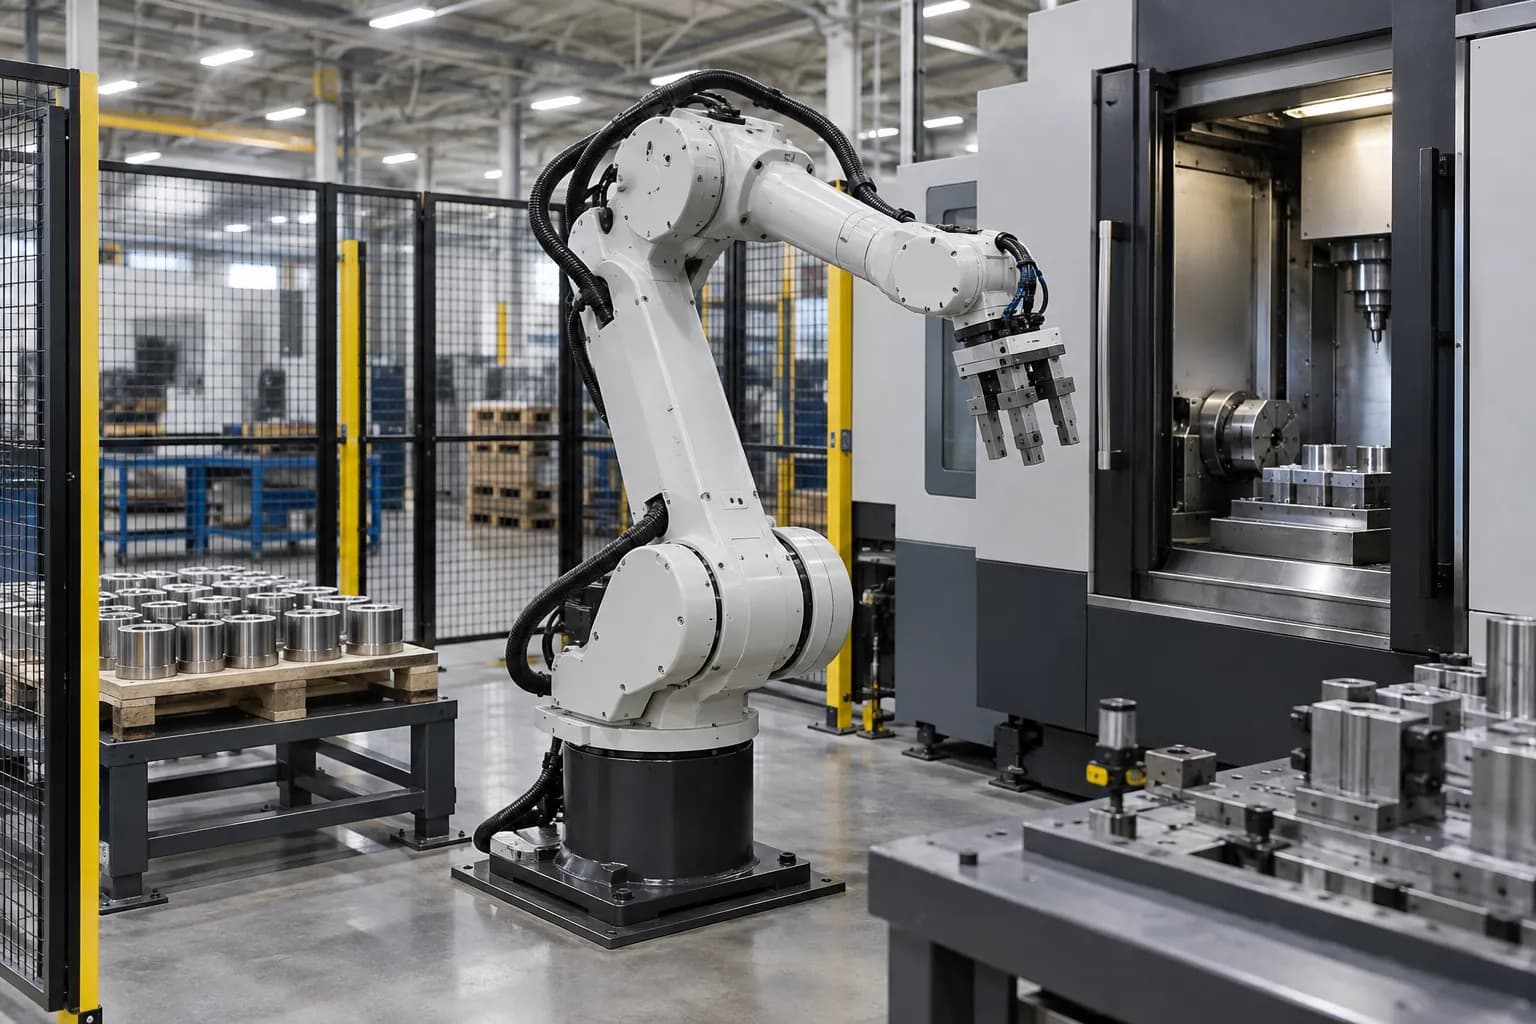
Los sistemas pórtico JY-200 utilizan movimiento lineal elevado para transferencia y carga de máquinas. Las disposiciones de uno o dos ejes, XYZ, XZZ, XYZZ y XYYZZ ofrecen carros y correderas diferentes, no una especificación universal.
- Opciones de modelo
- 7
- Comparar según
- Ejes, carrera y carga móvil
Recorrido lineal y cobertura
Comience por coordenadas de toma y entrega, carreras útiles y herramientas independientes. Compruebe altura, movimiento de puertas y mantenimiento. Carga, velocidad y estructura se especifican para la cinemática y herramienta elegidas, sin deducirlas de una tabla general.
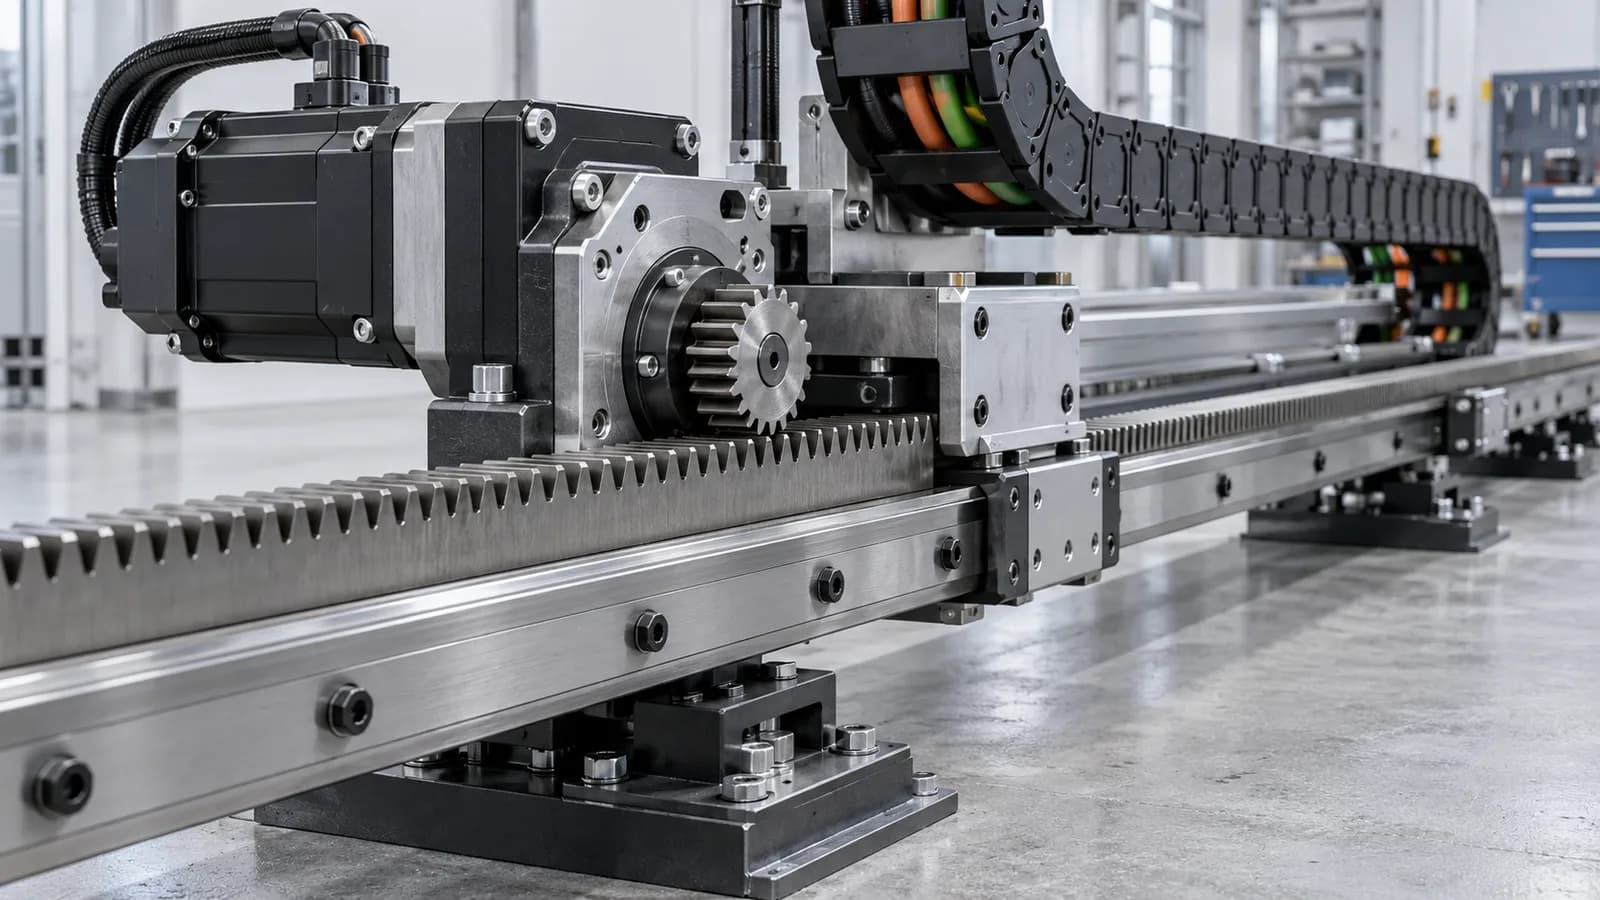
Un carril desplaza la base del robot; un pórtico desplaza carro o herramienta mediante ejes definidos. Comience por coordenadas y carrera útil, no longitud total. Añada robot o pinza, adaptador, pieza y cables a la carga móvil. La estructura debe corresponder a masa, aceleración y montaje. La repetibilidad del eje lineal no equivale a precisión de herramienta de todo el sistema. El control determina programación, sincronización y recuperación tras parada.
Aplicaciones
- Atención de máquinas
- Transferencia de piezas
Especificaciones y criterios de selección
Esta página reúne varios modelos. La comparación asigna cada valor a su modelo; seleccione una fila antes de dimensionar útil, accionamiento o instalación.
Elija modelo y configuración
Cada fila describe la variante indicada. Use sus valores conjuntamente; los datos de filas distintas no forman una especificación combinada.
| Modelo / disposición | Datos técnicos |
|---|---|
| JY-200 Un eje | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 XYZ | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 XZZ | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 Dos ejes | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 XYZZ | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 XYYZZ | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
| JY-200 A medida | Se configura según pieza y plano de instalación. Indique envolvente necesaria, equipos e interfaces en su consulta. |
Defina el suministro necesario
Eje de desplazamiento del robot
Desplace el robot entre zonas con carga y carrera seleccionadas.
Manipulación elevada
Elija carro y correderas según acceso a máquina y pieza.
Varias herramientas/estaciones
Defina movimientos independientes, colisiones y servicios antes de dimensionar.
Adapte el equipo a su instalación
Confirme apoyos, anclajes, alineación, finales, acceso y protección según entorno. Dimensione portacables para potencia, señales y servicios en toda la carrera. Identifique accionamientos, encóderes, opciones y referenciado. Pruebe recorrido cargado y transferencias; incluya recuperación desde una interrupción intermedia.
| Factor de selección | Información a especificar |
|---|---|
| Carrera útil | Coordenadas, holguras finales y carrera entre posiciones productivas. |
| Conjunto móvil | Robot/herramienta, carro, pieza, adaptadores y servicios con masa y centro de gravedad. |
| Disposición de ejes | Carros independientes, correderas verticales, secuencia y coordinación de control. |
| Estructura y servicios | Apoyos de suelo/elevados, alineación, portacables y mantenimiento. |
De la pieza al conjunto de equipos
- 01Mapear coordenadas
- 02Definir ejes y carrera útil
- 03Calcular carga móvil
- 04Planificar estructura y control
- 05Probar recorrido y transferencias
Herramientas, interfaces y mantenimiento
Preguntas sobre producto y compra
01¿Cuáles son las aplicaciones de Sistemas de robot pórtico JY-200?+
Los sistemas pórtico JY-200 utilizan movimiento lineal elevado para transferencia y carga de máquinas. Las disposiciones de uno o dos ejes, XYZ, XZZ, XYZZ y XYYZZ ofrecen carros y correderas diferentes, no una especificación universal.
02¿Se pueden combinar siempre carga y velocidad máximas?+
No. Carga, carrera, velocidad, aceleración y estructura forman una configuración. El rango de familia no permite combinar todos los extremos. Defina conjunto móvil y movimiento para dimensionar accionamiento, apoyos, cables y control de esa combinación.
03¿Qué debo considerar al elegir Sistemas de robot pórtico JY-200?+
Comience por coordenadas de toma y entrega, carreras útiles y herramientas independientes. Compruebe altura, movimiento de puertas y mantenimiento. Carga, velocidad y estructura se especifican para la cinemática y herramienta elegidas, sin deducirlas de una tabla general.
04¿Qué debe incluir el suministro?+
Identifique el equipo seleccionado y separe estos paquetes: eje de desplazamiento del robot, manipulación elevada, varias herramientas/estaciones. Detalle accesorios, controles, instalación, programación y puesta en marcha incluidos para comparar equipo e integración sin asumir el mismo suministro.
05¿Cómo solicitar cotización de Sistemas de robot pórtico JY-200?+
Envíe modelo o disposición, cantidad y destino, además de coordenadas, holguras finales y carrera entre posiciones productivas; robot/herramienta, carro, pieza, adaptadores y servicios con masa y centro de gravedad. Añada fotos o planos e identifique equipos existentes. TubeFrame podrá definir suministro, configuración e integración con socios como paquetes separados.
Defina su próximo equipo
Envíe modelo o configuración, planos, cantidad y destino. Definiremos suministro, interfaces técnicas e integración necesaria para su aplicación.