
Fije la configuración de celda y pieza
Empiece con una familia de piezas y un registro de revisiones. Solicite el CAD de fabricación y el plano que rige la ubicación de las juntas y su aceptación. Documente el asentamiento, los estados de las mordazas, los puntos de punteo y la variación del conjunto. Una junta nominal del CAD puede quedar desplazada al sujetar el bastidor. Pida al diseñador del utillaje que indique las referencias y estados de sujeción que puede asumir el programa.
Registre variantes de robot y controlador, firmware, opciones y versión del simulador. Incluya la antorcha montada, las aberturas del resguardo, el recorrido de mordazas y los auxiliares. Separe obstáculos modelados de elementos omitidos. Si los cables se representan mediante una envolvente, documéntela y prevea comprobar las posiciones críticas en la instalación.
Lecturas de apoyo: ABB RobotStudio operating manual, station and controller workflow ↗
Tres registros de aceptación distintos
Revisión del modelo, pares de colisión y geometría pendiente.
Registro de importación o compilación, opciones y recetas.
Calibración, movimiento observado, primera pieza y liberación.

Vincule la trayectoria digital con referencias físicas
El punto central de herramienta (TCP) identifica el punto de trabajo y la orientación de la antorcha montada. El marco de trabajo ubica los objetivos respecto de la pieza o el utillaje. Registre identificadores, convenciones de orientación, referencias y quién las comprobará al instalar. Cambiar el cuello, el soporte o la ubicación del utillaje puede invalidar un programa sin editar. Vincule el registro de calibración con la configuración instalada.
Para un posicionador o carril, documente grupos de ejes, ceros, límites y si el movimiento es coordinado o indexado. Revise desde la aproximación hasta la retirada, incluidas reorientación, limpieza, holgura respecto a mordazas, configuración de muñeca y posición de recuperación. Vincule cada restricción pendiente con la junta, el estado del utillaje y la pose.
Lecturas de apoyo: Yaskawa Motoman, robotic welding concepts and TCP ↗
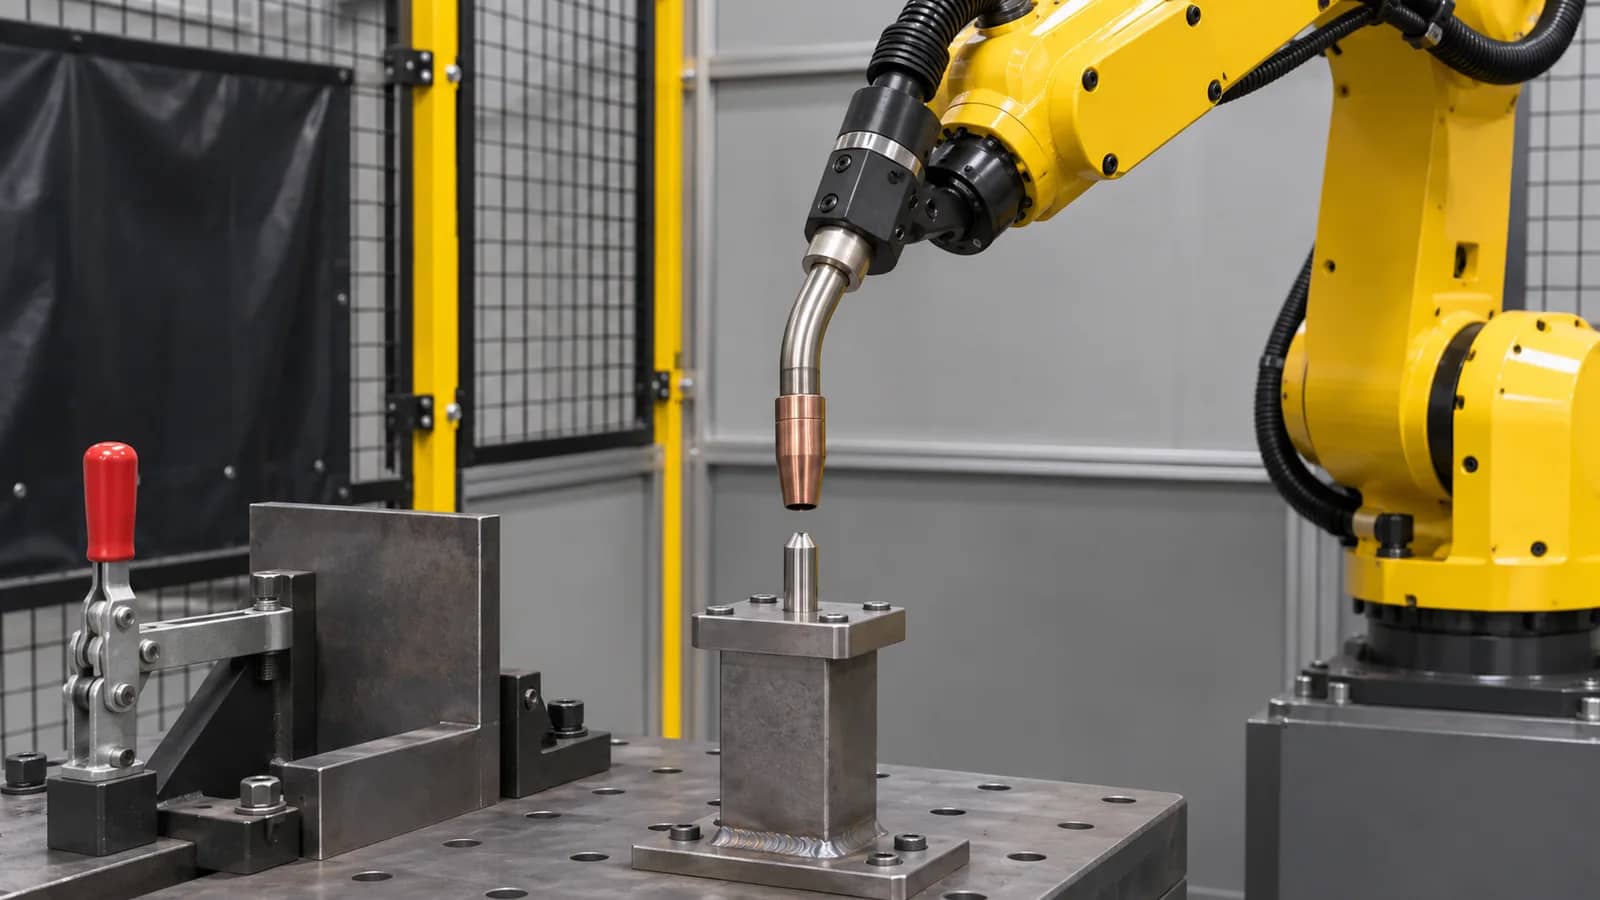
Compruebe el programa exportado y sus dependencias
El posprocesador traduce instrucciones simuladas a archivos para un entorno de control. Pida al integrador su versión, el programa exportado y las instrucciones, referencias, llamadas a recetas y opciones de las que depende. La importación o compilación de prueba debe identificar la configuración de destino y registrar comandos incompatibles, avisos y conversiones. Acuerde quién aporta licencias y quién podrá regenerar el programa.
Asocie cada cordón con el programa de proceso aprobado y el estado de estación que lo habilita. Liste señales de presencia, sujeción, estado del posicionador y disponibilidad del equipo de soldadura, además de la respuesta ante interrupción y reinicio. Las E/S simuladas pueden ser supuestos. El responsable de control debe separar estados emulados de señales físicas observadas durante la puesta en marcha.
Lecturas de apoyo: RoboDK, postprocessors and controller options ↗
De los datos congelados a la liberación
Alinear revisiones de pieza, utillaje y controlador.
Revisar referencias, trayectoria y holguras.
Validar formato y dependencias.
Calibrar, presenciar pruebas e inspeccionar la pieza.
Registrar cambios y verificar recuperación.

Libere el programa instalado con un paquete de recuperación
Utilice el procedimiento aprobado de puesta en marcha para verificar alineación, holguras y transiciones en la celda real. Inspeccione la primera pieza según el plano y los criterios de proceso. Registre cada retoque en planta con su cordón y causa. Una corrección de marco, un cambio de ángulo y un ajuste de receta requieren comprobaciones y responsables distintos.
En la entrega, conserve el proyecto editable o el acceso acordado al código, archivos liberados, ajustes, recetas, calibración y registro de cambios. Indique si los cambios se incorporaron al modelo editable. Designe a quien restaura y acuerde un método seguro de verificación antes de confiar en la copia para recuperarse o preparar otra variante.
Matriz de datos y responsabilidades
Asigne a cada fila un responsable, una revisión y una fecha de aceptación en su solicitud de cotización.
Copie las filas en su RFQ o modelo de inversión.
| Interfaz | Confirmar antes de cotizar | Responsable propuesto | Evidencia solicitada |
|---|---|---|---|
| Pieza y cordones | CAD, plano, cordones, junta y tolerancia. | Ingeniería del comprador | Plano aprobado y mapa de cordones. |
| Utillaje | Referencias, mordazas y variación. | Proveedor de utillaje | Revisión y prueba de asentamiento. |
| Controlador | Modelo, software, opciones y licencias. | Proveedor del robot | Registro de configuración de destino. |
| TCP y referencias | ID de herramienta, orientación y referencias. | Integrador | Registro de calibración en planta. |
| Ejes externos | Cero, límites y movimiento coordinado o indexado. | Integrador de movimiento | Configuración y prueba observada. |
| Mangueras y holgura | Envolvente de antorcha, cables, mordazas y limpiador. | Integrador mecánico | Lista de poses críticas y prueba en planta. |
| Programas de proceso | Receta aprobada por cordón. | Ingeniería de soldadura | Mapa de recetas e inspección de pieza. |
| Señales de celda | Listo, fallo, parada y reinicio. | Integrador de control | Pruebas observadas de señales y recuperación. |
| Exportación | Versión del posprocesador y archivos. | Programador | Resultado de importación o compilación en el destino. |
| Movimiento en planta | Trayectoria instalada y secuencia autorizada. | Responsable de puesta en marcha | Pruebas presenciadas y excepciones resueltas. |
| Primera pieza | Criterios de plano y proceso. | Calidad del comprador | Resultado firmado y revisión de programa. |
| Entrega | Acceso al código, archivos liberados y restauración. | Integrador y mantenimiento | Inventario de copias y verificación de restauración. |
Preguntas antes de definir el alcance
¿Basta el CAD para cotizar?
Sirve para un alcance preliminar. Añada referencias físicas, datos de proceso y controlador antes de fijar entregables.
¿Qué TCP debe usar el modelo?
Use la configuración identificada y su referencia de trabajo acordada. Compruebe el montaje en planta.
¿El posprocesador demuestra compatibilidad?
Exija una prueba en el entorno de destino con opciones, archivos, señales y recetas.
¿Cuándo se vuelve a comprobar la trayectoria?
Repita las comprobaciones afectadas si cambian pieza, utillaje, antorcha, referencias, controlador o ejes externos.
¿Qué debe conservar el comprador?
Conserve archivos liberados, condiciones de acceso, recetas, referencias medidas y ruta de restauración.
Referencias y lecturas recomendadas
Prepare el alcance de programación
Comparta CAD, utillaje, robot, requisitos de soldadura y reparto de aceptación. TubeFrame puede coordinar la revisión de configuración y cotización.
Consultar sobre su celda de soldadura ↗