Alimentación de máquinas
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar aplicación ↗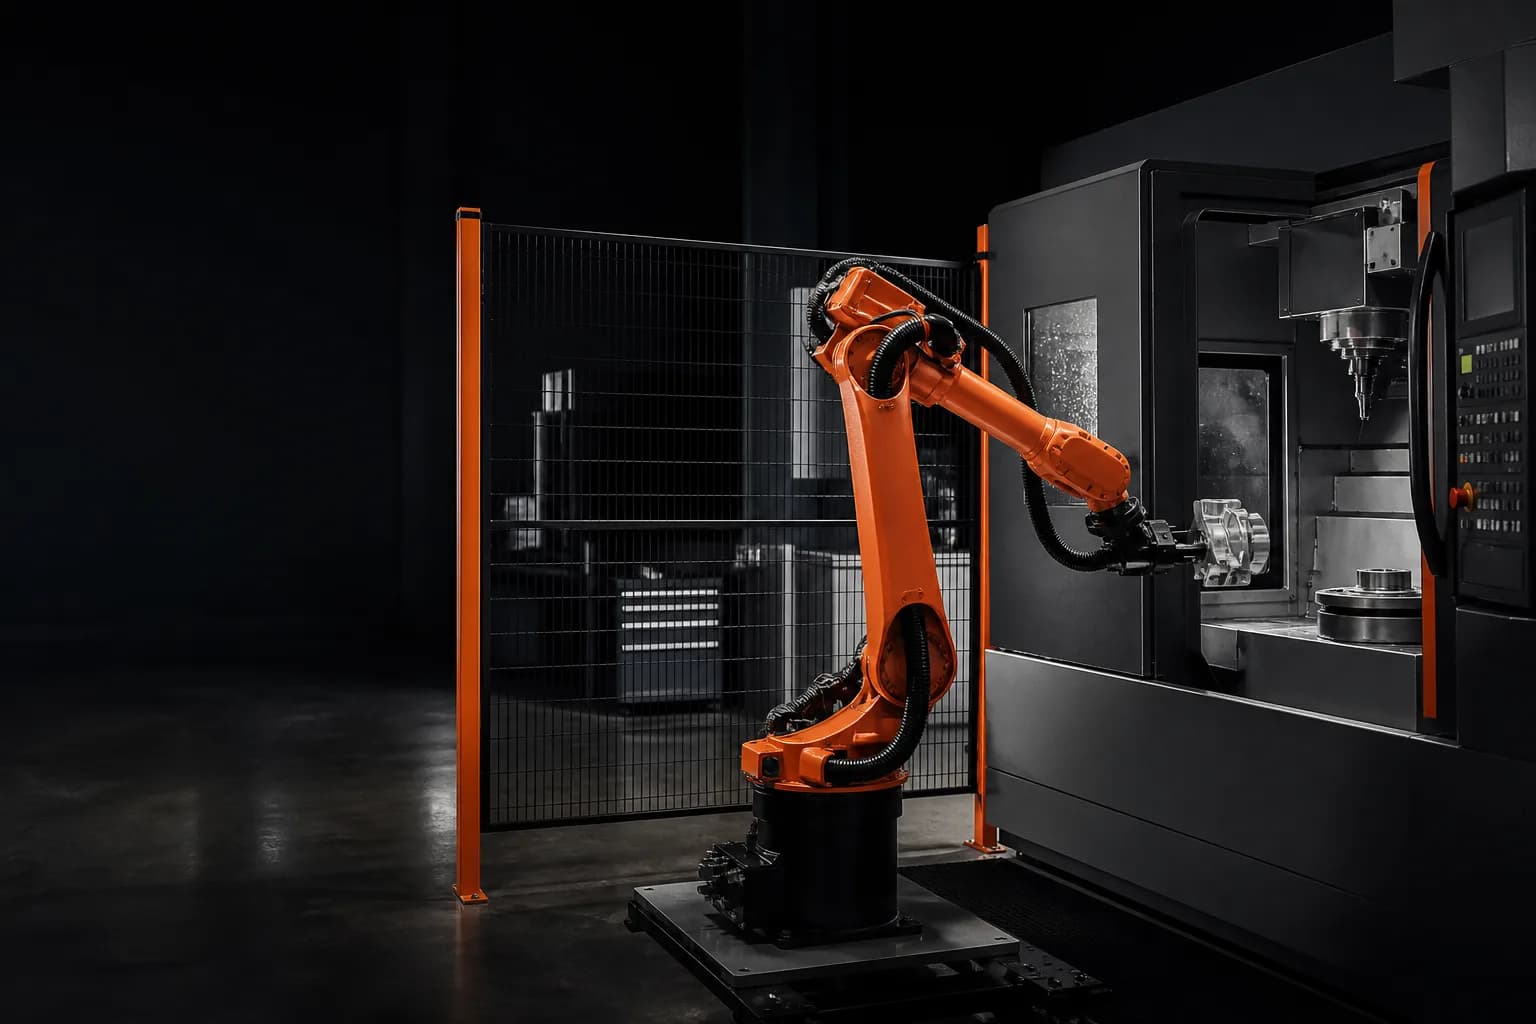
Evalúa el GP12 para el mantenimiento CNC y la transferencia de piezas, donde la masa del agarre, el acceso a la máquina, el cambio y la recuperación definen la celda.
Una etiqueta de carga útil de 12 kg puede ser engañosa si no se suman dedos, adaptadores, cables, doble agarre y la pieza.
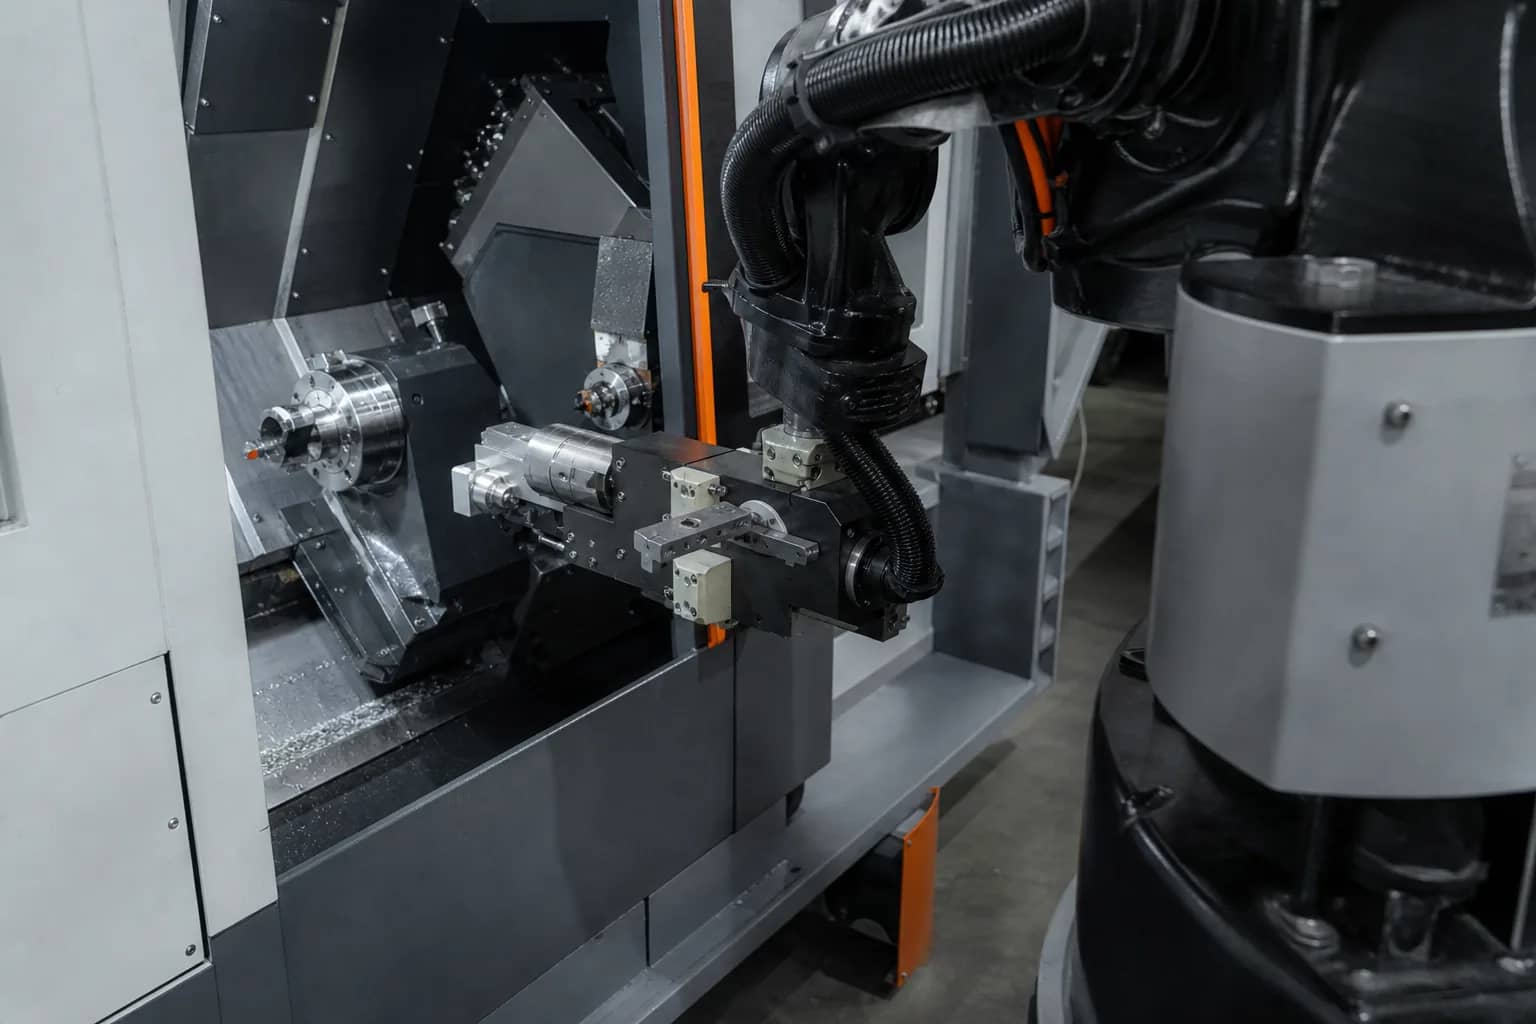
La carga útil, el alcance y el acceso a la herramienta se comprueban con la pieza real y el objetivo de producción.
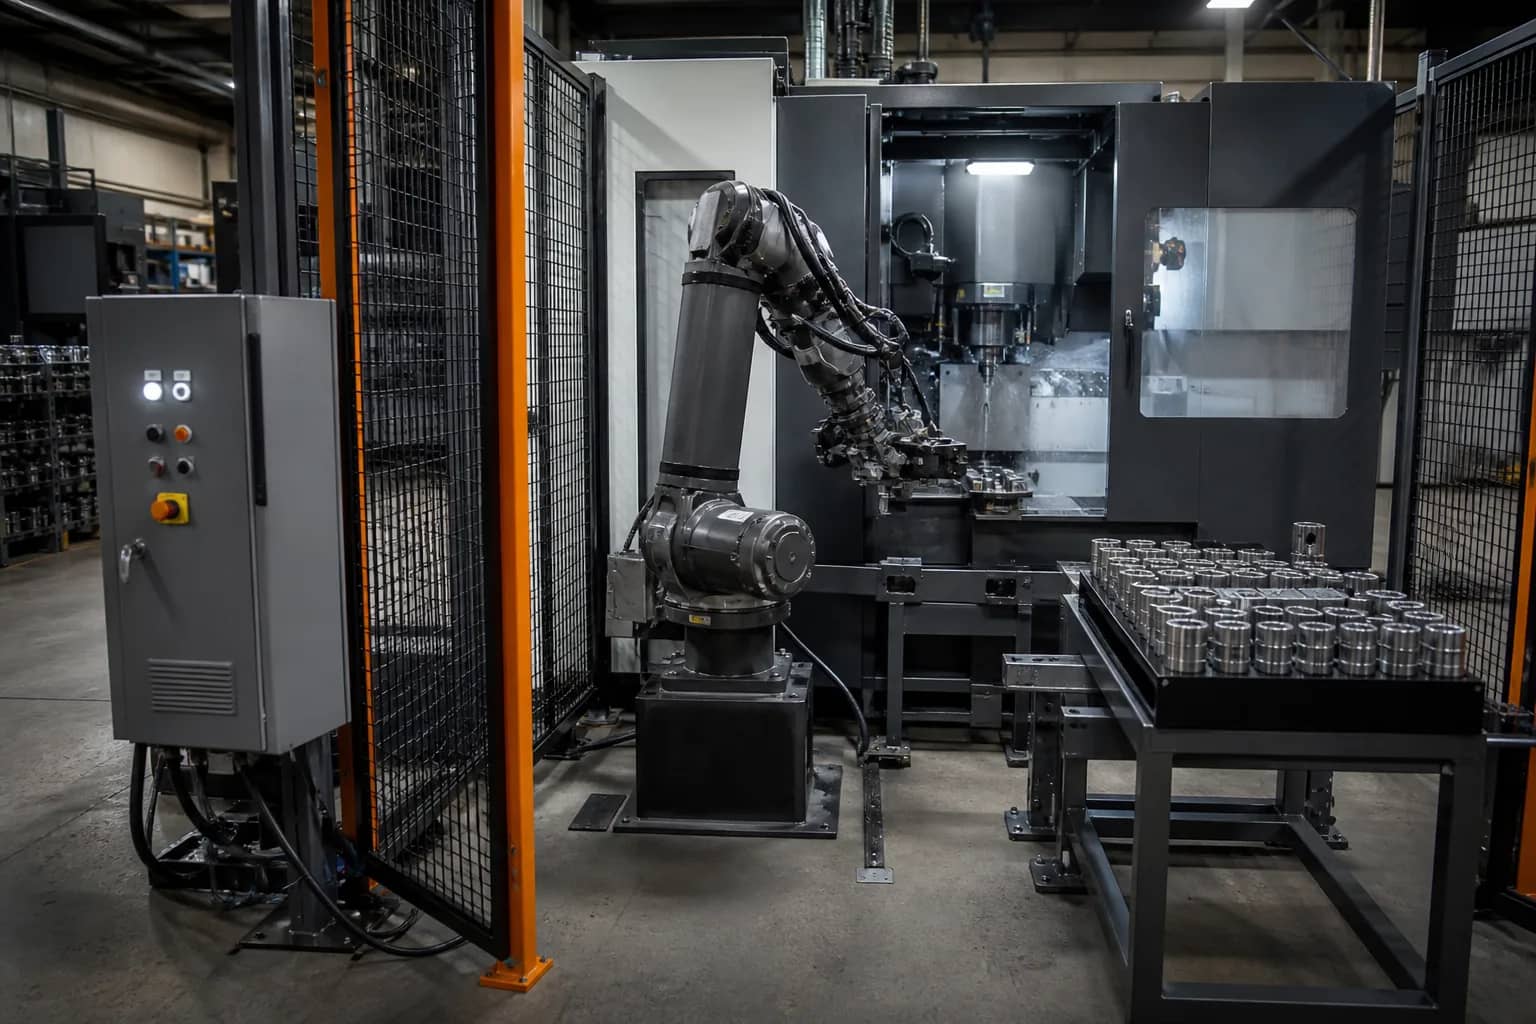
Herramientas, sujeción de piezas, controles, seguridad y acceso determinan si la plataforma se convierte en equipo productivo.
Una plataforma representativa de manipulación para estudios de manutención, carga, ensamblaje y transferencia. Seleccione robot, controlador y accesorios según su pieza, proceso y requisitos de instalación.
Comience con la pieza, el proceso y el resultado requerido.
Comprueba masa, momentos, acceso, ciclo e interfaces.
Defina los requisitos de instalación y las pruebas de aceptación.
Ruta técnica basada en catálogos: Compara el robot, el controlador y el posicionador como una sola celda en la decisión Guía de selección de celdas de soldadura Yaskawa →
Seleccione el robot y EOAT desde la interfaz de la máquina, secuencia de puerta/fixture, capacidad de carga, alcance, ciclo y presentación de la pieza.
Revisar aplicación ↗Revisar la masa total en movimiento, centro de gravedad, momento, alcance, rendimiento y puntos de transferencia.
Revisar aplicación ↗Incluye la pieza de trabajo, el pinza, los adaptadores, los cables y las herramientas de proceso, no solo la carga útil.
Demuestra el ángulo de la herramienta, la distancia de la instalación, el margen de singularidad y el acceso al servicio en el diseño real.
Conecta tiempo de movimiento, permanencia de proceso, detección y lógica de recuperación a un objetivo de salida creíble.
Definir fieldbus, sincronización de máquinas, utilidades, protecciones y propiedad antes de la liberación.
Enviar la pieza, masa total en movimiento incluyendo herramientas, centro de gravedad, alcance y requisito de acceso de herramienta, proceso, ciclo objetivo, ambiente, disposición, interfaces, destino y ruta comercial preferida.
Solicite existencias y opciones de entrega del robot y controlador seleccionados. Indique utillaje, software, destino y requisitos de instalación para recibir una oferta de la configuración necesaria.
La geometría de la pieza de trabajo, la masa total en movimiento, el centro de gravedad, el alcance y acceso, el proceso, el ciclo, el medio ambiente, las interfaces, la seguridad y el destino determinan la configuración liberada.
Sí. El alcance revisado puede incluir controlador, EOAT, equipo de proceso, sujeción de piezas, sensores, protección y equipo adyacente cuando se definan las interfaces y responsabilidades requeridas.
Enviar dibujos o fotos claras, material y dimensiones, masa de la pieza y herramientas, objetivo del proceso, ciclo o producción, disposición, servicios, destino y cualquier control preferido o estándar de marca.
Envía la máquina, la pieza y la secuencia de carga para recibir una revisión enfocada del robot y EOAT.