Soldadura robotizada
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar aplicación ↗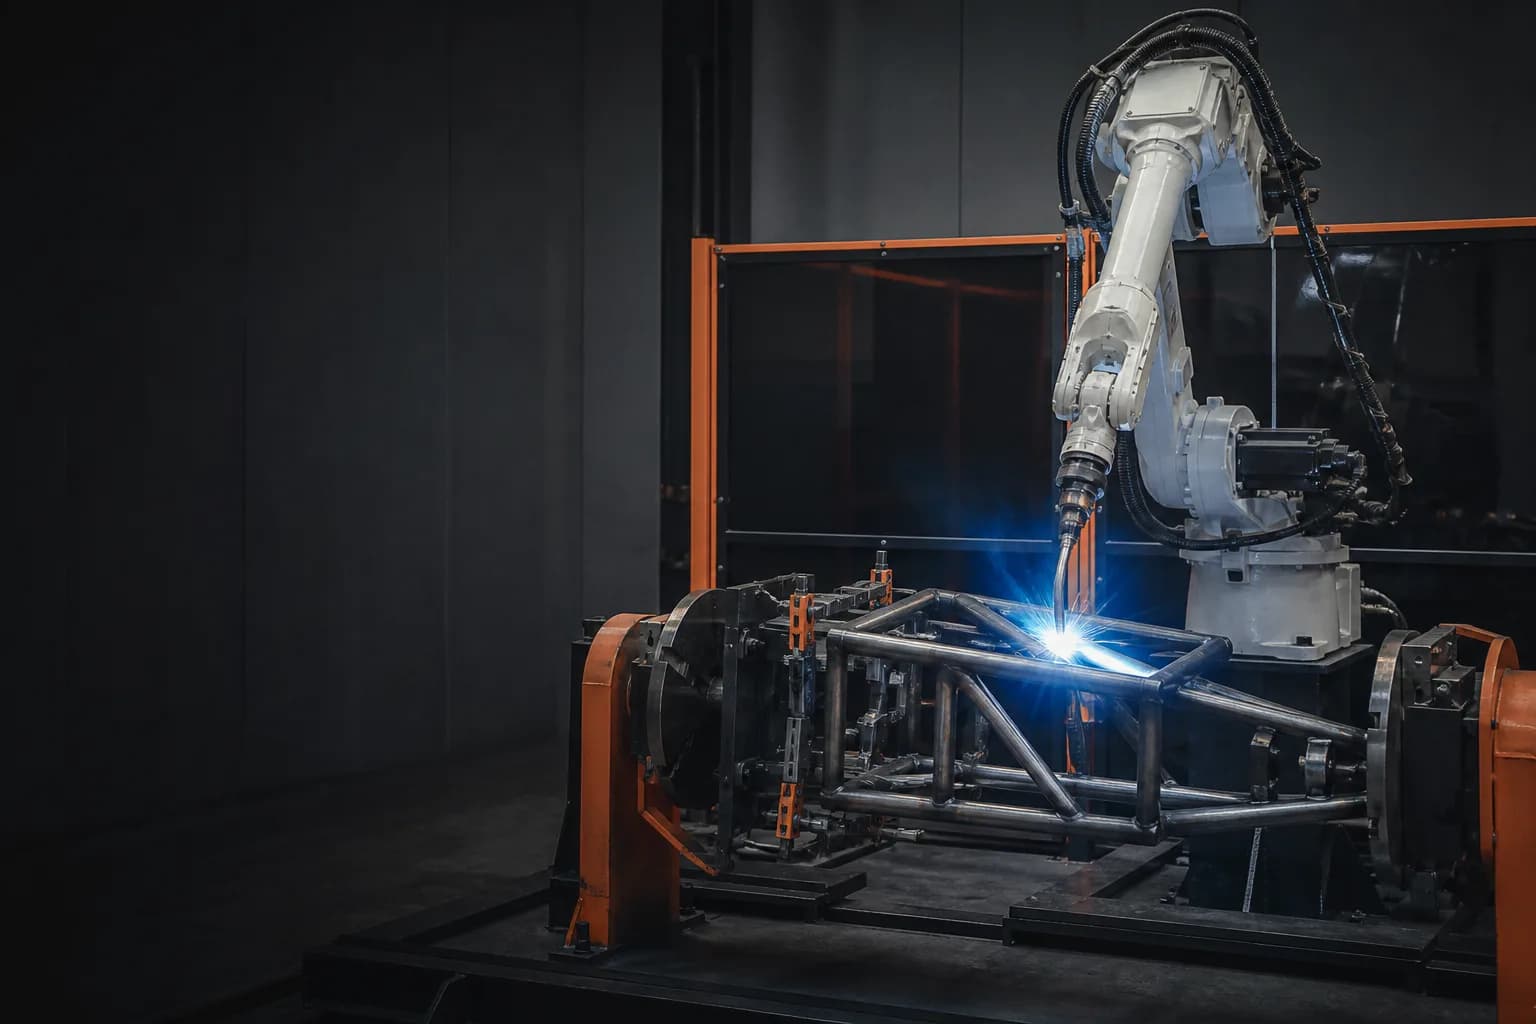
Evalúa el AR1440 de 12 kg para celdas compactas de soldadura por arco donde el acceso por antorcha, la repetibilidad y las interfaces de paquete completo son importantes.
El alcance nominal no demuestra el ángulo de la antorcha, la holgura de la muñeca ni el enrutamiento de cables alrededor de la pieza real
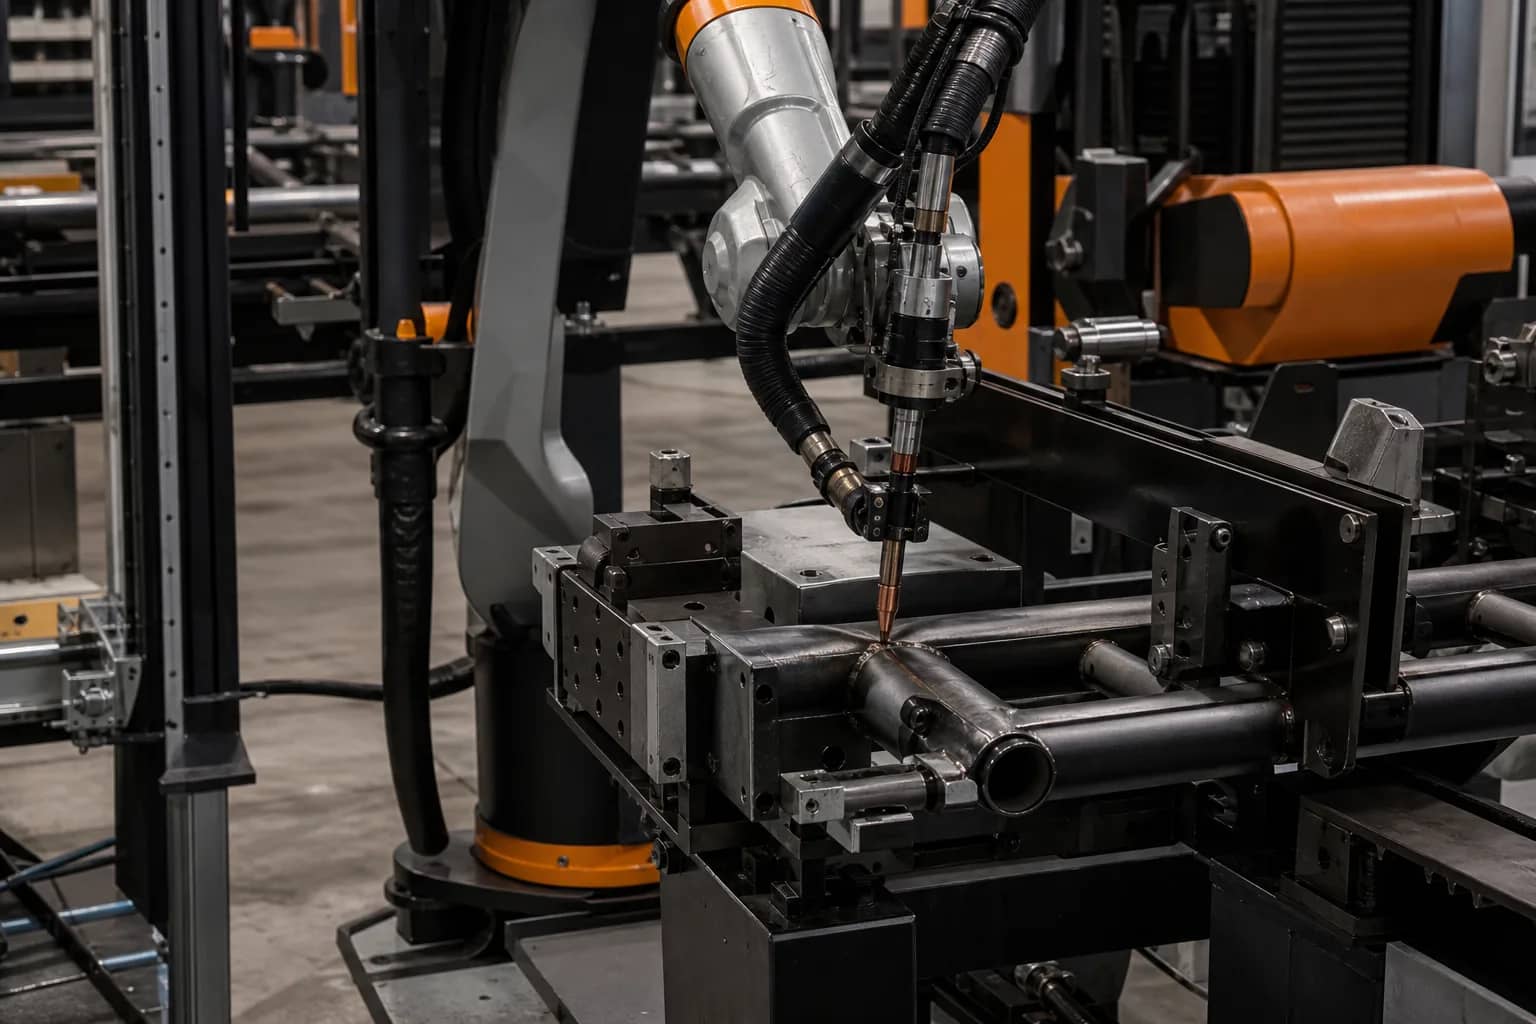
La carga útil, el alcance y el acceso a la herramienta se comprueban con la pieza real y el objetivo de producción.
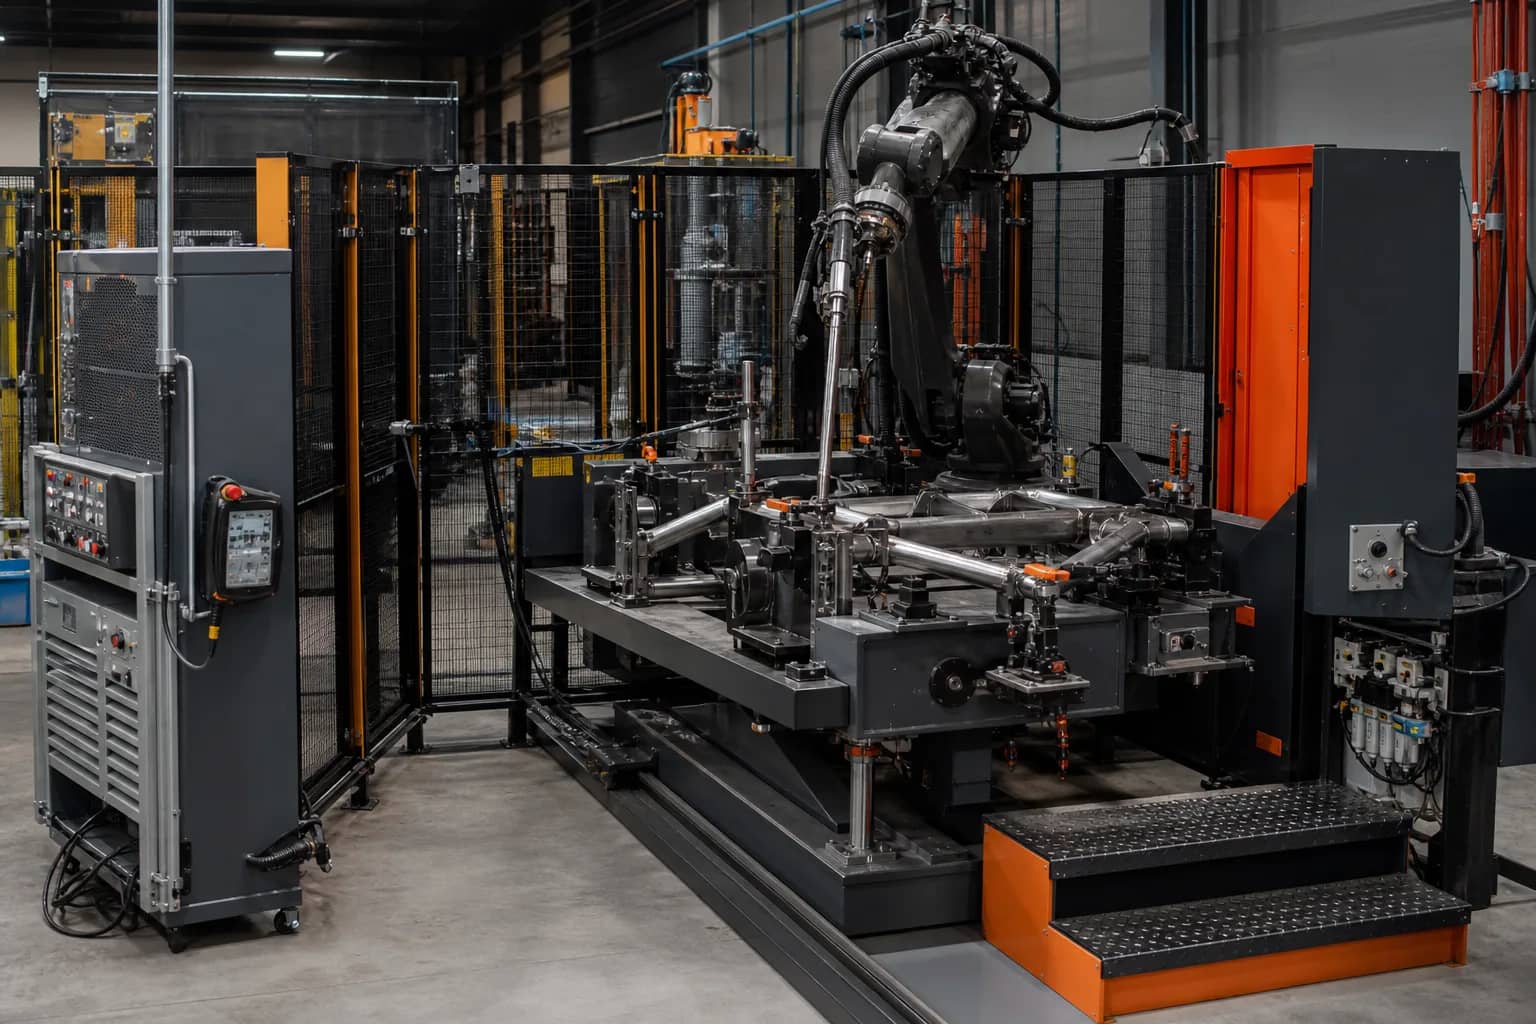
Herramientas, sujeción de piezas, controles, seguridad y acceso determinan si la plataforma se convierte en equipo productivo.
Una plataforma representativa de robot de soldadura por arco para la configuración de celdas lideradas por pieza. Seleccione robot, controlador y accesorios según su pieza, proceso y requisitos de instalación.
Comience con la pieza, el proceso y el resultado requerido.
Comprueba masa, momentos, acceso, ciclo e interfaces.
Defina los requisitos de instalación y las pruebas de aceptación.
Ruta técnica basada en catálogos: Compara el robot, el controlador y el posicionador como una sola celda en la decisión Guía de selección de celdas de soldadura Yaskawa →
Configurar robot, fuente de energía, antorcha, alimentador, accesorio, posicionador, sensores y seguridad alrededor de la soldadura y la pieza de trabajo.
Revisar aplicación ↗Incluye la pieza de trabajo, el pinza, los adaptadores, los cables y las herramientas de proceso, no solo la carga útil.
Demuestra el ángulo de la herramienta, la distancia de la instalación, el margen de singularidad y el acceso al servicio en el diseño real.
Conecta tiempo de movimiento, permanencia de proceso, detección y lógica de recuperación a un objetivo de salida creíble.
Definir fieldbus, sincronización de máquinas, utilidades, protecciones y propiedad antes de la liberación.
Enviar la pieza, masa total en movimiento incluyendo herramientas, centro de gravedad, alcance y requisito de acceso de herramienta, proceso, ciclo objetivo, ambiente, disposición, interfaces, destino y ruta comercial preferida.
Solicite existencias y opciones de entrega del robot y controlador seleccionados. Indique utillaje, software, destino y requisitos de instalación para recibir una oferta de la configuración necesaria.
La geometría de la pieza de trabajo, la masa total en movimiento, el centro de gravedad, el alcance y acceso, el proceso, el ciclo, el medio ambiente, las interfaces, la seguridad y el destino determinan la configuración liberada.
Sí. El alcance revisado puede incluir controlador, EOAT, equipo de proceso, sujeción de piezas, sensores, protección y equipo adyacente cuando se definan las interfaces y responsabilidades requeridas.
Enviar dibujos o fotos claras, material y dimensiones, masa de la pieza y herramientas, objetivo del proceso, ciclo o producción, disposición, servicios, destino y cualquier control preferido o estándar de marca.
Sube la pieza de trabajo y la información de la unión para una solicitud AR1440 y revisión en celda.